

Barkourロボットの視覚・言語・全身制御Proc4Gem
Google DeepMind関連研究
Google DeepMindのProc4Gem研究では、Barkour四足歩行ロボットへ視覚・慣性センサを搭載し、言語で指定された対象物を実環境で押して移動させる視覚・言語・全身制御を評価しています。
- 原文記載製品・技術
- 3DM-CV7-AHRS
IMU / INERTIAL SENSING
現在アクセス可能な一次情報で内容を照合できた公開事例だけを表示します。Libero-Alterの納入実績ではありません。
Google DeepMind関連研究
Google DeepMindのProc4Gem研究では、Barkour四足歩行ロボットへ視覚・慣性センサを搭載し、言語で指定された対象物を実環境で押して移動させる視覚・言語・全身制御を評価しています。

BETA Technologies
BETA TechnologiesのeVTOL試作機で、振動・ひずみ・温度をワイヤレス計測し、3台のGX5-25からピッチ、ロール、角速度を飛行制御へ入力したメーカー公開例です。

東京工業大学
DELTA型パラレルロボットを対象に、球面対偶のすきまによる接触・衝撃が出力リンクの加速度変動と振動挙動へ与える影響を解析し、実機計測と比較した研究です。

Carnegie Mellon Universityほか
DJI Matrice 100を用いた配送ドローン研究で、位置・速度・姿勢、風、電圧・電流などを多数の自律飛行から収集し、配送飛行の性能・エネルギー解析用データセットを構築しています。

U.S. Engineer Research and Development Center
GNSSが使えない不整地を長距離走行する8輪UGV向けに、車輪オドメトリ、複数IMU、LiDAR、カメラ、地形照合を組み合わせた頑健な自己位置推定システムTRAELSが開発されています。
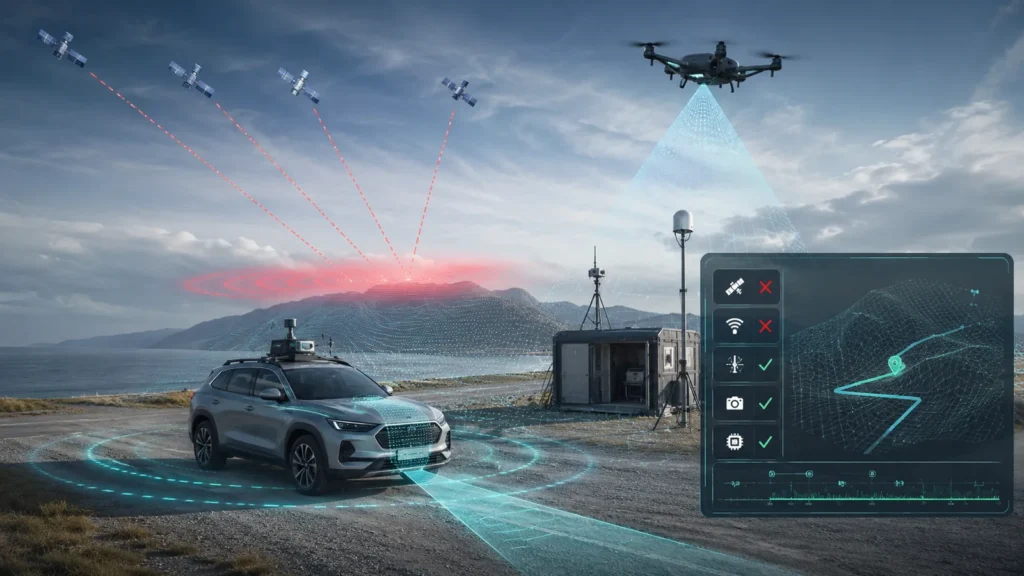
U.S. Department of Transportation / UT Austin
米国DOTのCARMEN資料で3DM-GX5-25を車載複合センサーへ組み込み、GNSS障害・スプーフィングを評価した事例です。
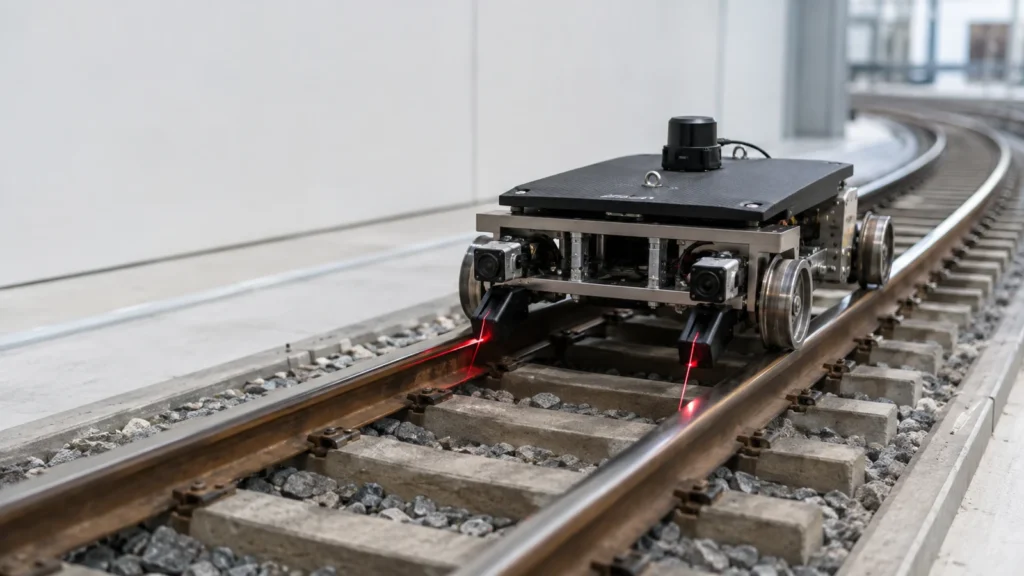
University of Seville
鉄道軌道の幾何形状を走行計測する縮尺試験システムで、カメラ・レーザとAHRSを組み合わせ、軌間、通り、高低、クロスレベルなどの軌道形状量を推定する研究です。
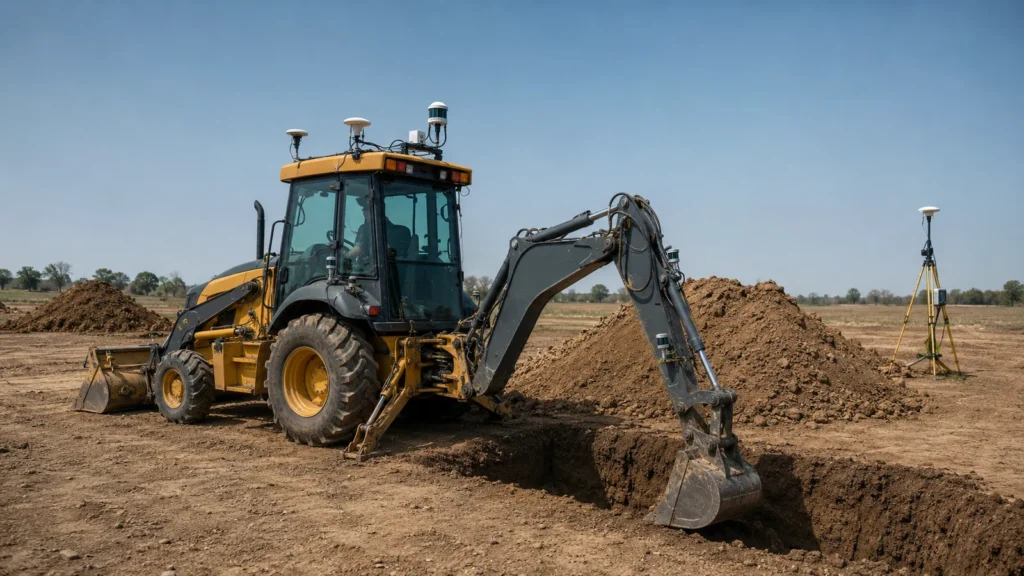
研究チーム
John Deere 410J TMCバックホーローダーを研究用自律施工機へ改造し、掘削作業中の機械位置・姿勢と周囲地形を計測して施工進捗を推定するシステムが検証されています。
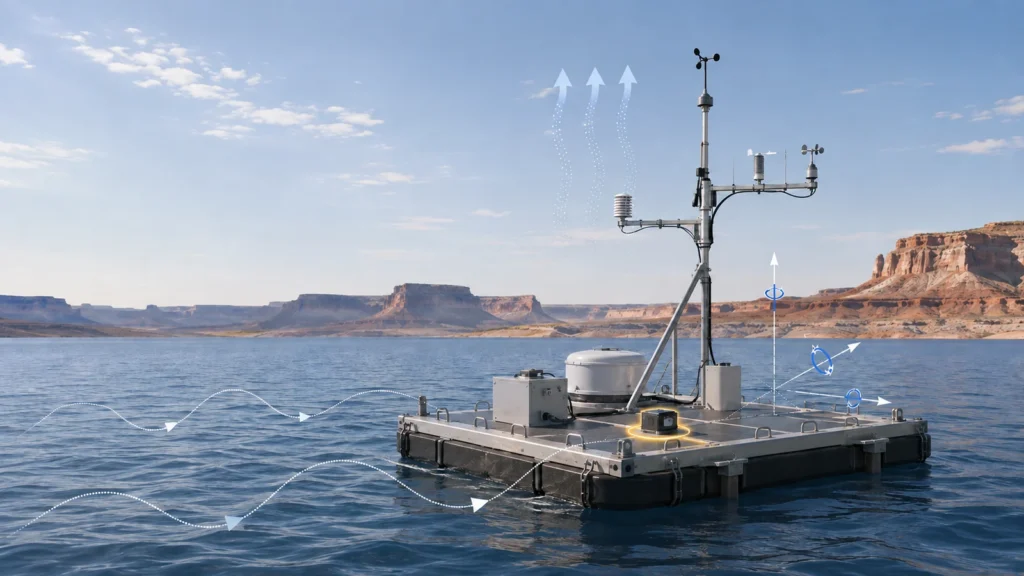
U.S. Bureau of Reclamation / Desert Research Institute
U.S. Bureau of ReclamationとDesert Research InstituteはLake Powellに浮体式渦相関観測サイトを設置し、2018~2021年に湖面蒸発量を直接推定する長期観測を行いました。
MIT Senseable City Lab
LIO-SAM研究で3DM-GX5-25をLiDAR・GPSと組み合わせ、複数環境の軌跡推定と地図生成を評価した論文です。
TU Kaiserslautern
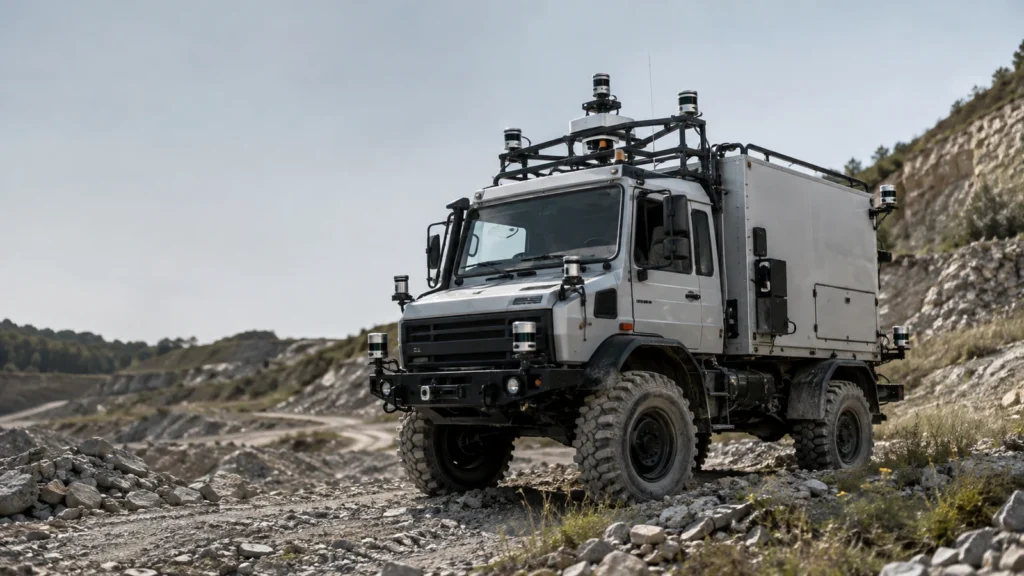
Mercedes-Benz Unimog U5023を自律不整地走行研究車へ改造し、カメラ、複数LiDAR、IMU、車両CAN情報を使ったbehavior-based navigationと低レベル車両制御を検討した研究です。
Colorado State University Drone Center
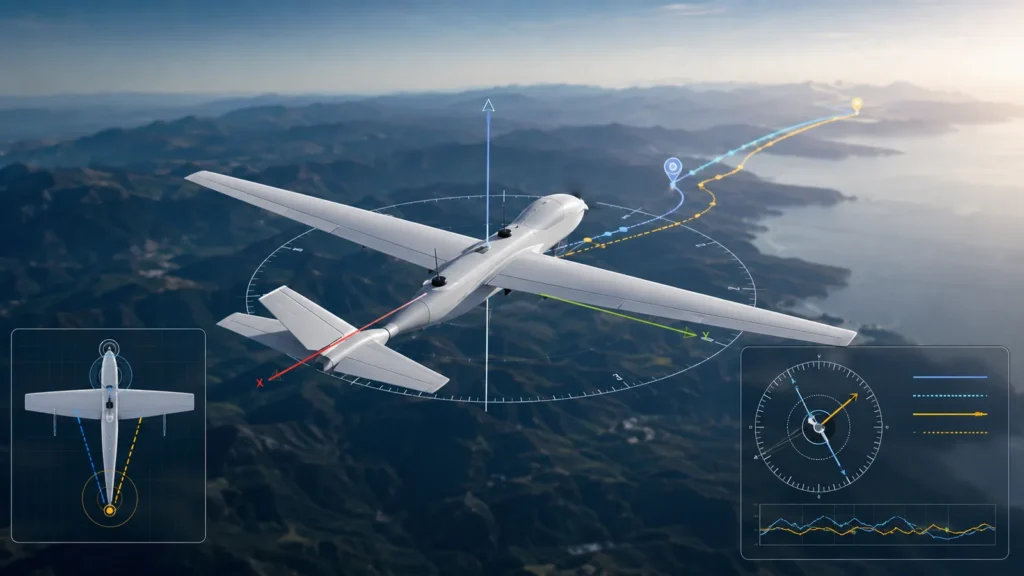
CSUの学生チームがMicroStrain IMUをArduPilotへ統合し、固定翼機の自律飛行まで検証したメーカー公開記事です。
MicroStrain by HBK
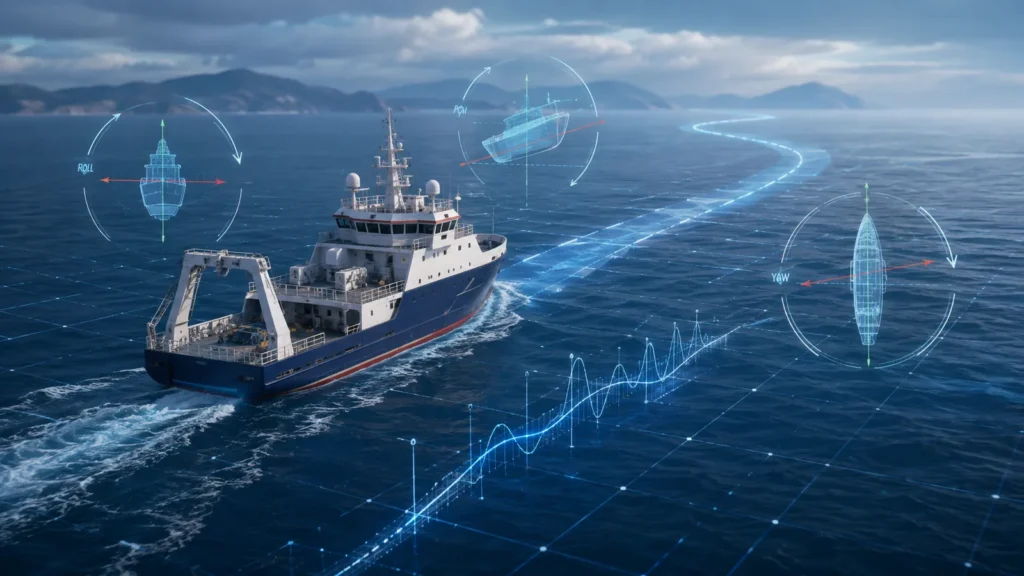
ヨットPacific SpiritにGQ7、デュアルGNSSアンテナ、RTKモデムを搭載し、航跡と船体運動を取得したメーカー公開事例です。
MicroStrain by HBK / Clearpath Robotics
MicroStrainのROSドライバでIMU・INSを移動ロボットのナビゲーションやSLAMへ統合する技術適用例です。
U.S. Army Research Laboratory
米国陸軍研究所の技術資料で3DM-GXとLiDARを用いたROS SLAM・航法をJAUSへ接続した構成です。
The University of Texas at Austin
UT Austinが3DM-GX5-25をヘッドマウント構成へ搭載し、XR向け複合センサーデータを公開した研究です。
Westwood Robotics
Westwood RoboticsのTHEMISで、3DM-CV7-AHRSの姿勢・加速度データを平衡制御へ利用したメーカー公開事例です。

イタリア研究機関・大学チーム
アルプスの湖沼監視向けに、自律水上艇SWAMPへ水深、採水・水質、気象、GNSS、姿勢計測などを統合し、可搬型の遠隔湖沼観測プラットフォームを構築した研究です。
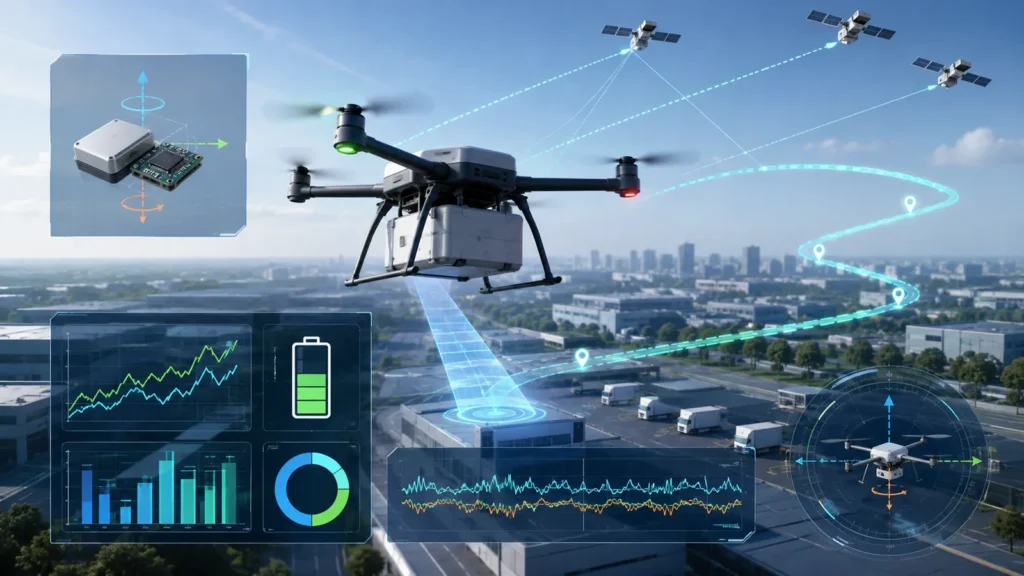
Carnegie Mellon University Robotics Institute
CMU Robotics Instituteが188回のクアッドコプター飛行データで配送ドローンのエネルギーモデルを検証した公開研究例です。
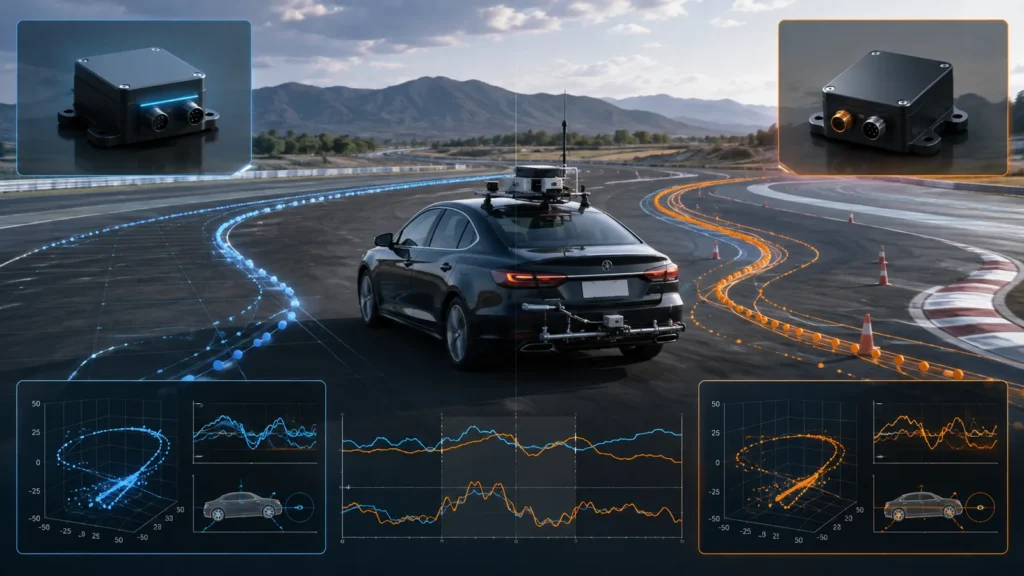
MicroStrain by HBK
レーダーから得た速度情報を3DM-CV7-INSへ外部支援入力し、GNSS遮断時の航法を評価したメーカー試験報告です。

Massachusetts Institute of Technology
MicroStrain 3DM-GX1のノイズ・誤差特性を評価し、カルマンフィルタを用いたバランス制御向け状態推定を検討した研究です。特定の二足ロボットへの導入事例としてではなく、IMU特性評価と制御研究として紹介します。

Mälardalen University
不整地UGVのロール・ピッチをIMUで推定し、長距離LiDARを2自由度ジンバルで能動安定化する研究です。公開資料では特定のMicroStrain型式を確認できないため、関連研究として紹介します。
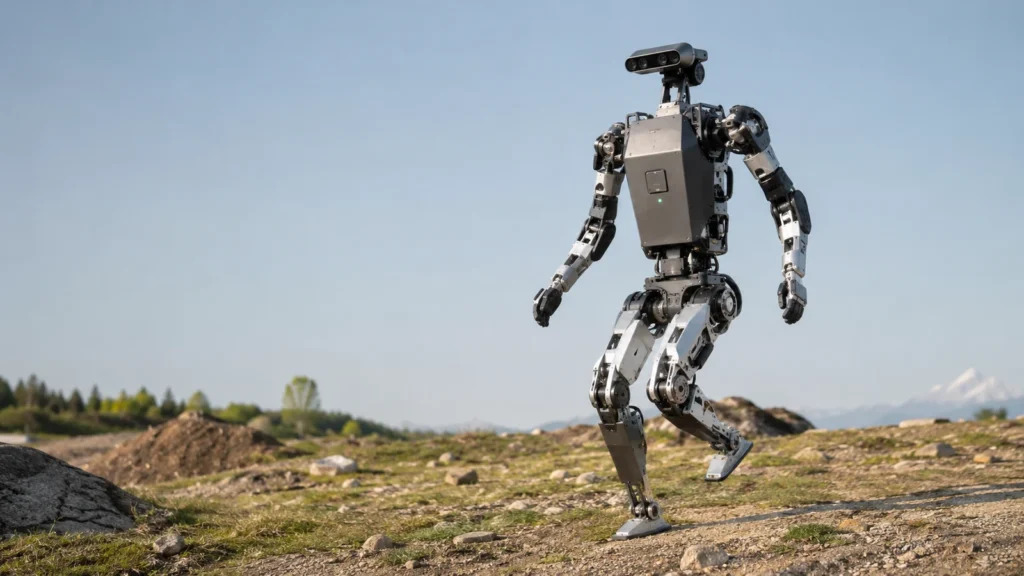
UCLA RoMeLa
UCLA RoMeLaの人型ロボットARTEMISでは、全身の動的歩行・バランス制御に必要な機体姿勢をMicroStrain 3DM-CV7で計測し、状態推定と安全制御へ入力しています。
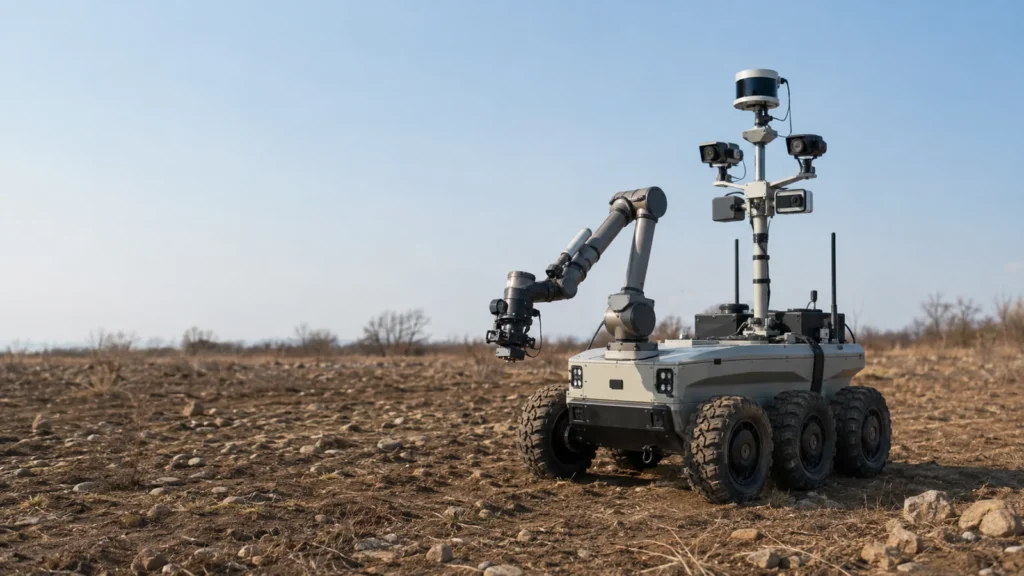
欧州研究チーム
MineInsightは、人道的地雷除去向けUGVとロボットアームにLiDAR、可視・SWIR・LWIRカメラ、慣性センサ等を搭載して収集したマルチビュー/マルチスペクトルデータセットです。
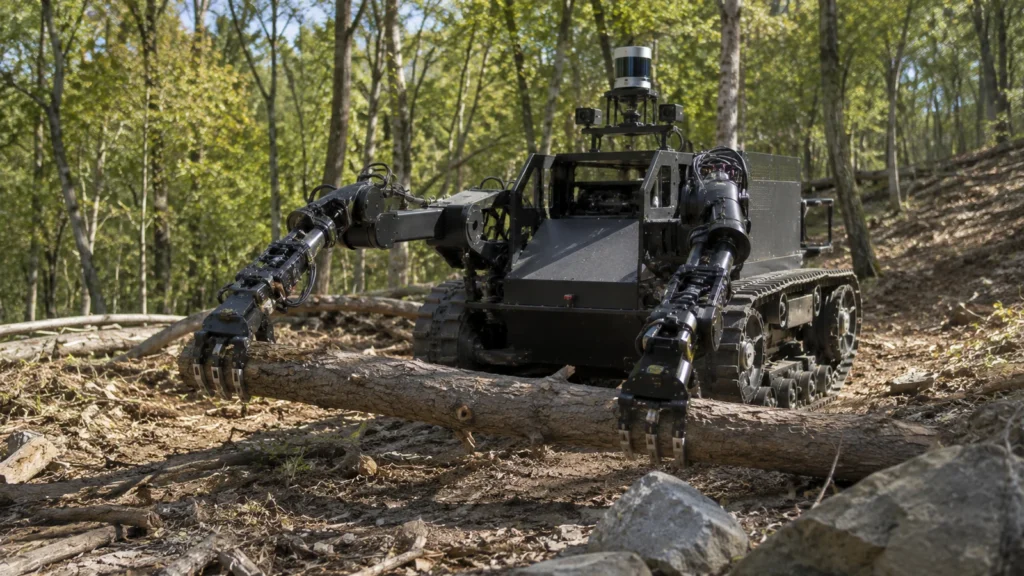
U.S. Army Research Laboratoryほか
RoManは、人間サイズの大型移動マニピュレータにLiDAR、RGB-D、IMU、GPS、力覚センサなどを統合し、不整地での移動と大型物体操作を研究する米陸軍系ロボットプラットフォームです。

PNNL / NREL / University of Washington
係留式ADVへ3DM-GX3-25を組み込み、海洋乱流計測に含まれる機器動揺を補正した研究です。
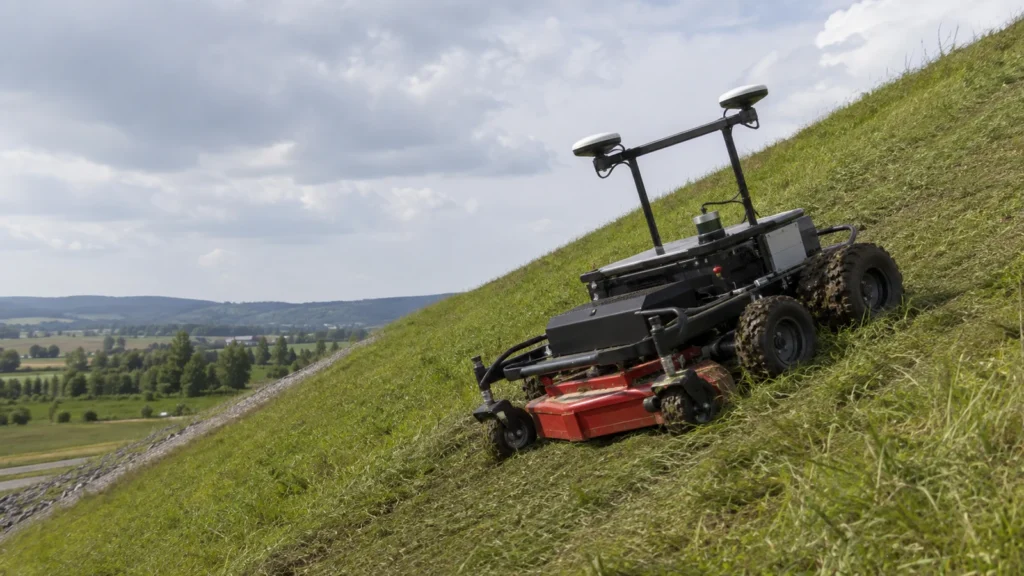
東京大学 / Sanyokiki
急傾斜草地を走行する自律芝刈りロボットで、RTK GNSS、GNSSコンパス、IMUを組み合わせて位置・方位・ロール/ピッチを推定し、斜面走行制御を評価した研究です。
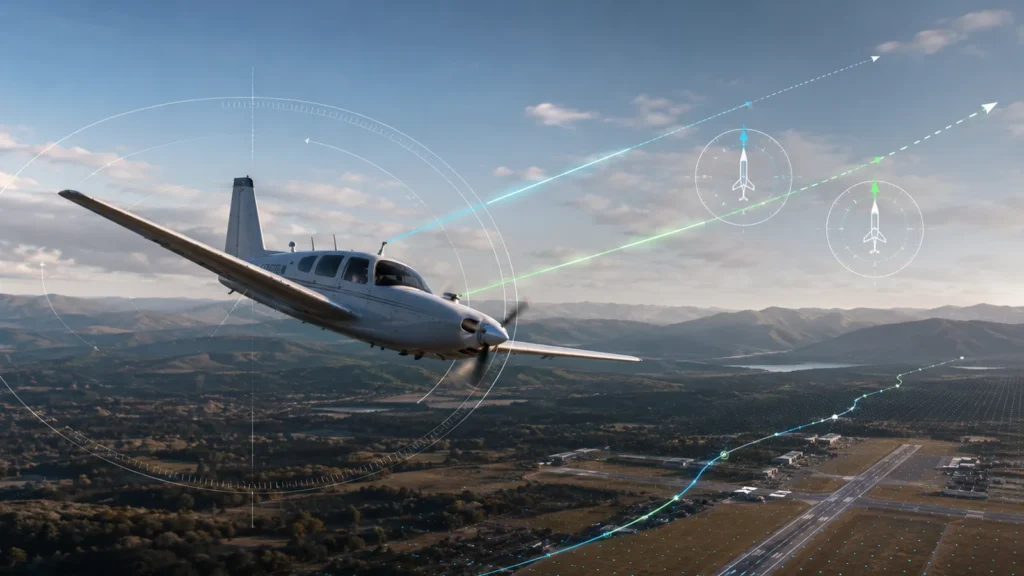
MicroStrain by HBK
固定翼機で磁気センサの校正前後とGQ7のデュアルアンテナ方位を比較したメーカー試験報告です。

NASA Jet Propulsion Laboratory
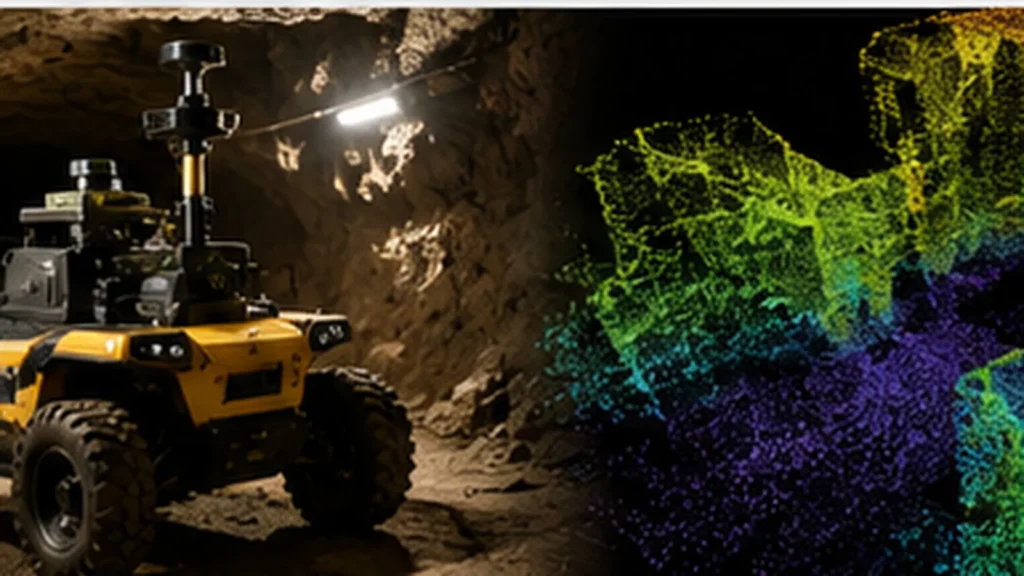
JPLの地下探査SLAMで3DM-GX5-15を使い、LiDAR条件が悪い狭所で回転推定を補助した研究です。
NASA Jet Propulsion Laboratory
JPLがMAVの単眼視覚航法構成へ3DM-GX3-25を追加し、姿勢推定を補助した研究報告です。
University of Colorado Boulder
Colorado Boulderが3DM-GX5-15を用いて、鉱山・トンネル・暗所を含む36シーケンスのVIO評価データを公開した大学プロジェクトです。
Mälardalen University
森林環境を走行するUGVで、LiDAR-inertial odometryとvisual-inertial odometryを冗長に組み合わせ、観測条件の変化に対する自己位置推定のロバスト性を検討した研究です。

研究チーム
Ponsse Scorpion King森林ハーベスタで、GNSSを使わず2台のLiDARとIMUから自己位置推定し、既存の樹木地図との照合でSLAMの累積ドリフトを補正する研究です。

ETRI関連研究
森林内を自律飛行するクアッドコプターで、3D LiDARとAHRSを用いて自己位置推定・地図作成・探索・障害物回避を行うシステムが評価されています。
University of South Carolina / NSF
3DM-GX4-15、ステレオ、ソナーを統合し、複数の水中構造物でSLAMを評価した公的研究成果です。
研究チーム
暗く特徴の乏しい洞窟環境で、カメラとIMUによるVisual-Inertial Odometryへ磁気計測を追加し、長距離の地下移動で自己位置推定を安定化する研究です。
University of Central Florida
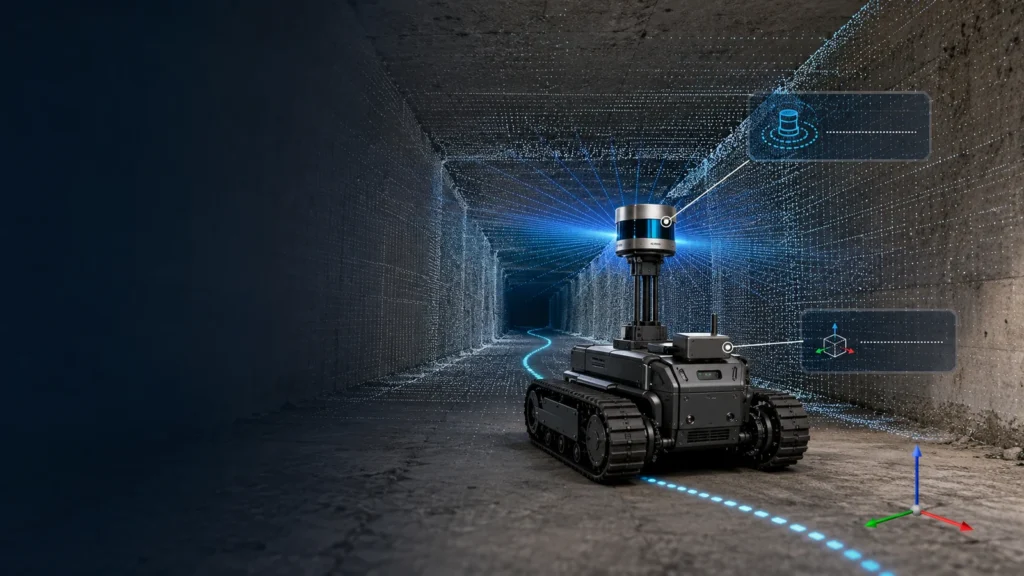
UCFの研究では、PackBot 510にVelodyne VLP-16C LiDARとMicroStrain 3DM-GQ7を搭載し、ROSとLIO-SAMでLiDAR・慣性データを融合して暗渠点検向けの3Dマッピング系を構築しています。初期検証はUCF校舎内で実施され、暗渠での実地検証は今後の課題とされています。
韓国研究チーム
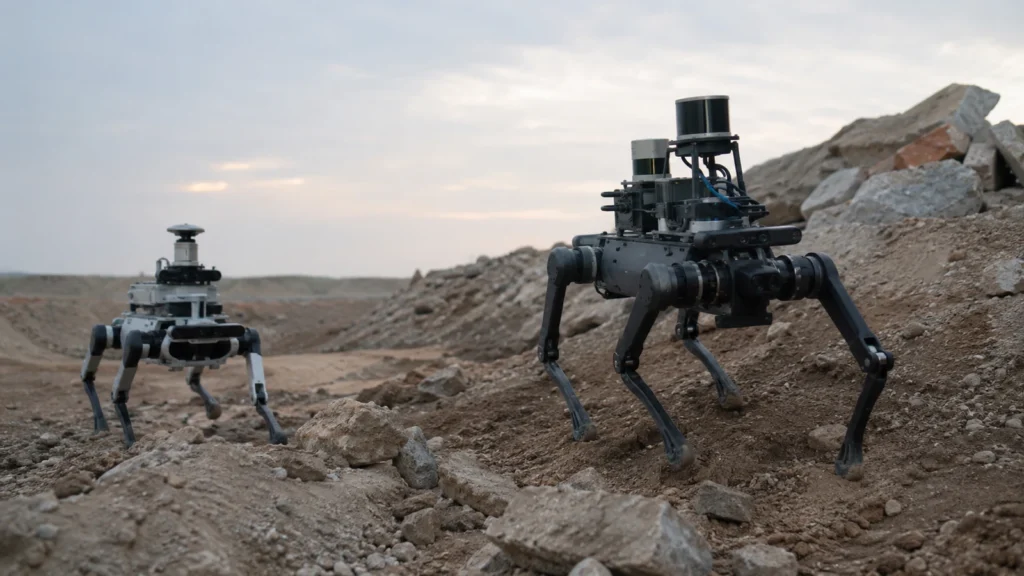
DiTer++は、複数の四足歩行ロボットにカメラ、LiDAR、GNSS、IMUなど異種センサを搭載し、昼夜・複数地形・複数セッションで収集したロボティクス研究用データセットです。
Carnegie Mellon University
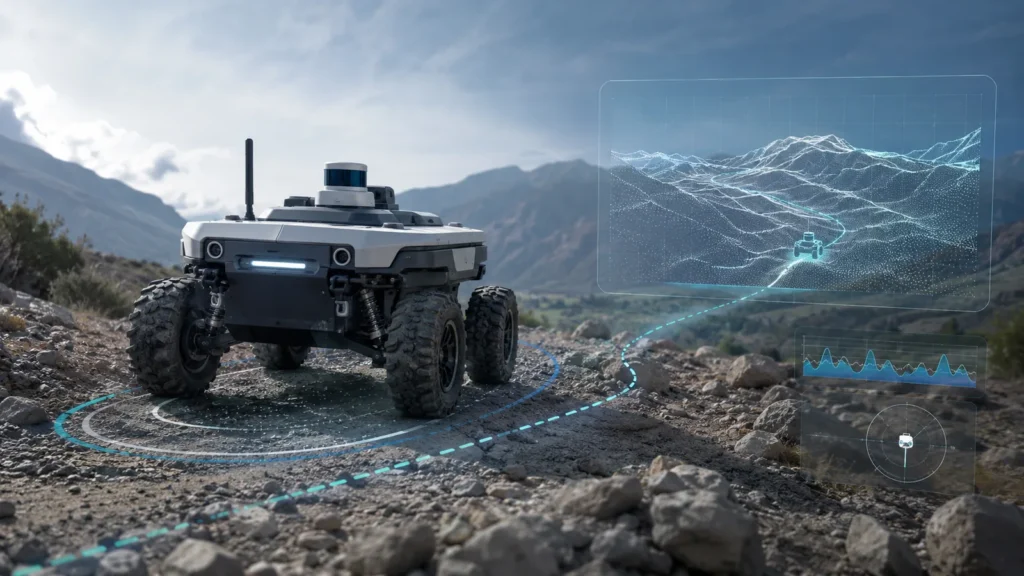
CMUが荒地走行ロボットのオドメトリに3DM-GQ7を用い、路面・タイヤ条件を変えた適応制御実験を行った論文です。
University of Colorado Boulder
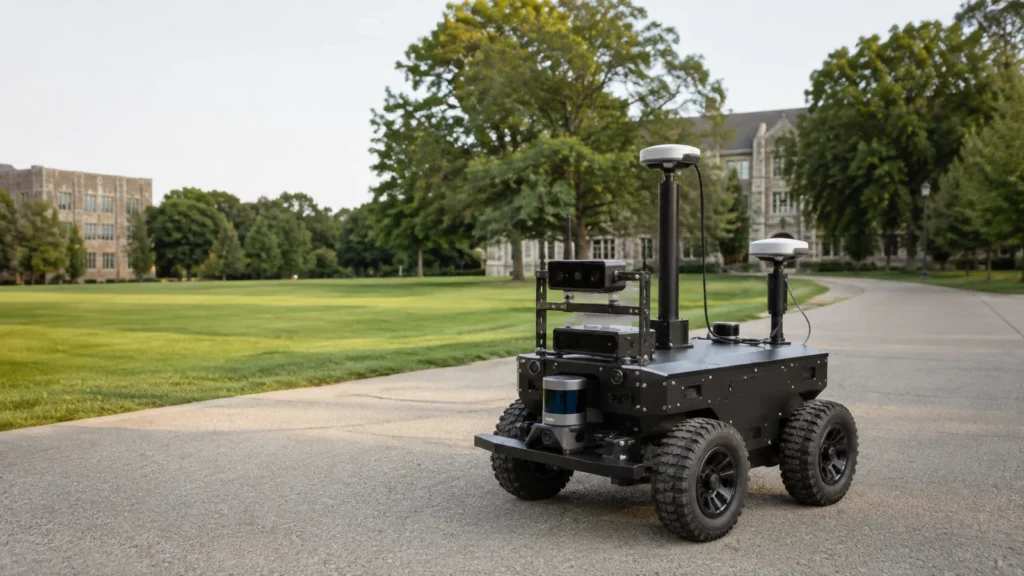
CU-Multiは、複数ロボットの地図統合やデータ関連付けを評価するため、大学キャンパスの複数エリアを複数回走行して取得した同期マルチセンサデータセットです。
MicroStrain by HBK
同一車両にGQ7、GX5、基準センサを搭載し、4つの航法条件を比較したメーカー試験報告です。
University of Waterloo Real-time Embedded Software Group
University of Waterlooが、Microstrain製慣性センサを搭載した6ローターUAVを組込みソフトウェア・制御研究へ用いる公開プロジェクトです。
研究チーム
都市走行車両で、環境の意味情報に応じて利用するセンサ制約を切り替える適応型セマンティック自己位置推定手法が評価されています。
カナダ研究チーム
YEG3Dは、Edmontonの都市道路を車載モバイルLiDARで走査し、道路・歩道・自転車施設など18クラスを点単位で注釈した大規模3D都市インフラデータセットです。

Carnegie Mellon University / U.S. DOE
DOE支援研究で3DM-GX5-45を配送ドローンの位置・姿勢計測に用い、電力・環境データと同期収集した公的資料です。
研究チーム
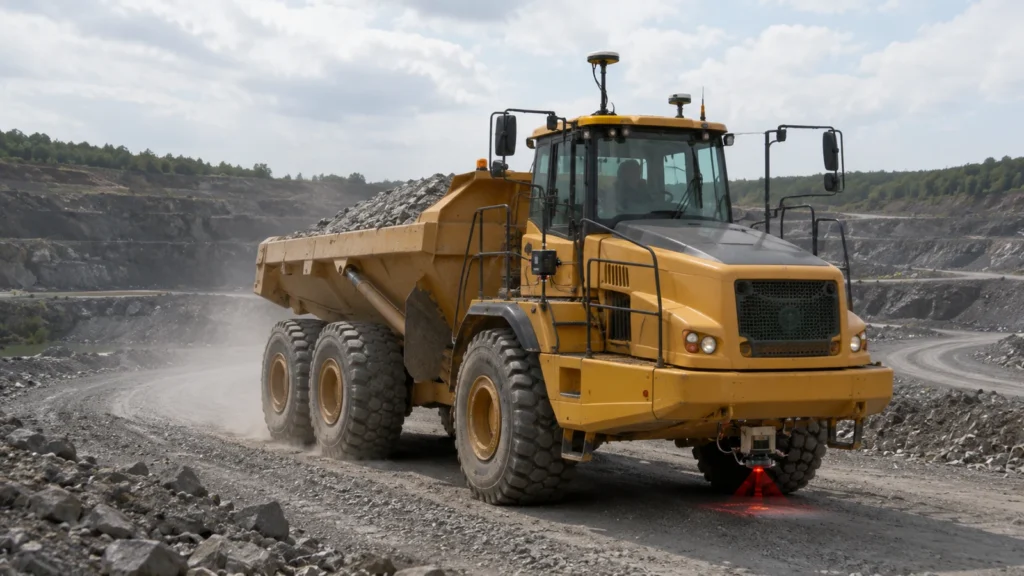
鉱山用アーティキュレートダンプトラックで、GNSSが途絶する区間でもIMUと車速情報を融合して位置推定を継続するtightly coupled UKF方式が評価されています。
DLR
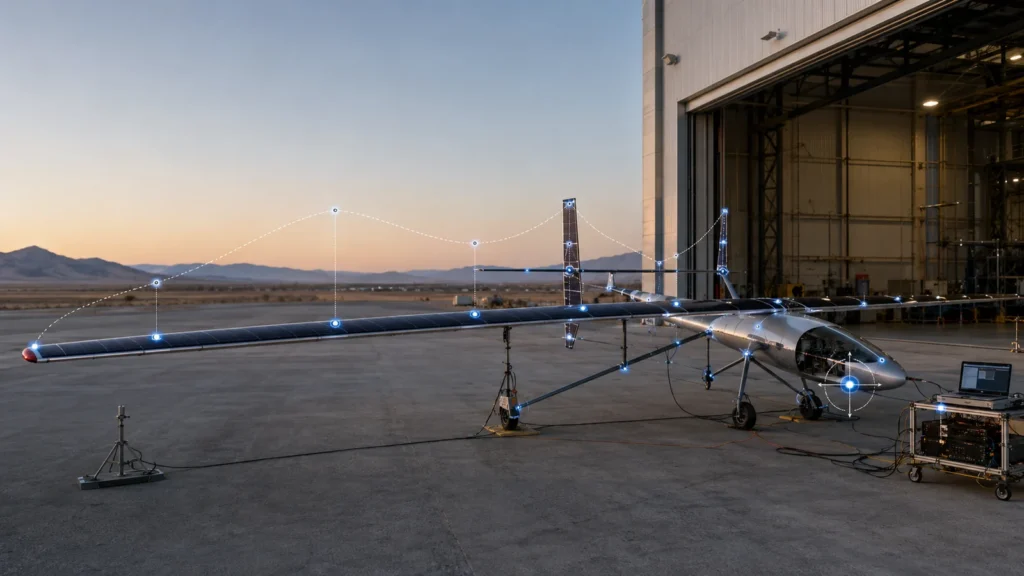
DLRの高高度長時間滞空型ソーラー電動機HAP-alphaでは、非常に軽量で柔軟な機体の荷重・弾性応答を検証するため、ひずみ、加速度、温度、慣性を統合した軽量な飛行試験計装を構成しています。
出典と公開条件を確認した事例だけを表示しています。画像利用許諾を確認していない外部事例画像は使用せず、原文より強い結果表現を加えていません。
技術相談
製品名が未定でも、対象設備、設置環境、必要精度、データ形式からご相談いただけます。