IMU・慣性センシング / 公開事例

都市インフラ用大規模モバイルLiDARデータセットYEG3D

YEG3Dは、Edmontonの都市道路を車載モバイルLiDARで走査し、道路・歩道・自転車施設など18クラスを点単位で注釈した大規模3D都市インフラデータセットです。

  • 公開事例
  • 都市モバイルマッピング・点群データセット
  • 情報区分公開事例
  • 公開元カナダ研究チーム
  • 原文記載製品・技術3DM-CV7-AHRS
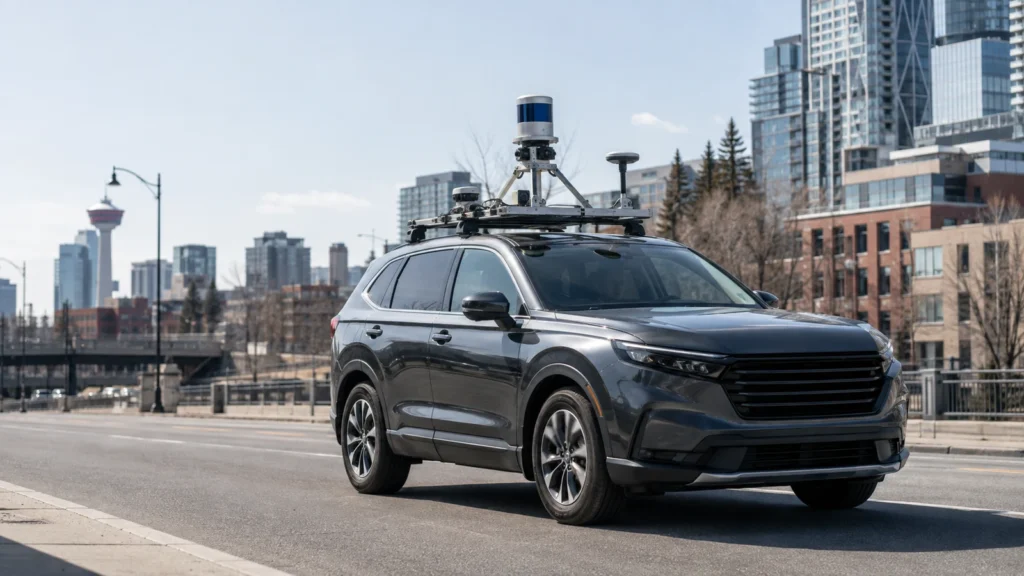
LiDAR・GNSS・慣性計測を搭載したモバイルマッピング車両が都市道路を走行するデータ収集の用途イメージ

公開情報の要約

この事例について

計測課題

都市峡谷での遮蔽やGNSSマルチパスがある走行中も、LiDAR点群を正確に地理参照し、長距離の都市インフラを一貫した座標系で再構成・注釈すること。

公開されている構成

HESAI XT32M1X LiDAR、PointPerfect simpleRTK2B Pro GNSS(10 Hz)、MicroStrain 3DM-CV7-AHRS(500 Hz)を統合。SLAMで点群を統合し、GNSS/IMUを用いて地理参照した後、CloudCompareで処理・手動注釈しています。

公開されている結果

2025年取得データから約14 km、約6.82億点、18クラスの注釈済みデータを公開。5モデルの比較ではPoint Transformer V3がoverall accuracy 81.8%、mIoU 46.2%、mean F1 56.8%で最高性能でした。

原文記載製品・技術

3DM-CV7-AHRS

製品状態について: 原文に記載された製品は、確認時点で現行製品として案内されています。
この公開事例の扱い

本ページは公開一次資料に基づく技術適用例・関連研究の紹介です。Libero-Alterの納入実績、掲載組織との顧客関係、第三者による推奨を示すものではありません。

メーカー、企業、大学、公的機関等が公開した情報をLibero-Alterが日本語で独自に要約したものです。Libero-Alter自身の納入実績を示すものではありません。公開当時の製品・技術情報を含むため、現在の製品構成や販売状況と異なる場合があります。

Libero-Alterの支援範囲: 公開情報を基にした技術検討の入口です。Libero-Alterの納入実績、同一構成の提供、同等結果を示すものではありません。

関連用途

近い課題・用途

技術情報

関連する技術記事

技術情報

製品関連情報 : イナーシャセンサ

IMUの基本を理解する

IMUは加速度と角速度を測り、推定処理を通じて姿勢・方位・航法情報へつなげます。IMU・AR/VRU・AHRS・INS・GNSS/INSの違いと性能差が生まれる理由を整理します。

詳しく読む →

技術情報

製品関連情報 : イナーシャセンサ

IMUの1 kHz出力を正しく読む

「1 kHz」は出力周波数を表すことがありますが、センサ帯域や通信帯域と同じ意味ではありません。3つを分けて、必要な動きを測れるかを判断します。

詳しく読む →

技術情報

製品関連情報 : イナーシャセンサ

実機でIMUの差が出る理由

IMUの実機性能は、センサ単体の仕様だけでなく、校正・温度補償、推定機能、振動・取付、外部補助情報などの組み合わせで変わります。

詳しく読む →

同じ領域の公開事例

あわせて確認したい事例

技術相談

計測対象と必要なデータから、
構成を整理します。

製品名が未定でも、対象設備、設置環境、必要精度、データ形式からご相談いただけます。

技術相談を始める →
技術相談
当サイトでは、サイトの利便性向上のため、クッキー(Cookie)を使用しています