公開情報の要約
この事例について
計測課題
GNSS、慣性、車両・周辺環境センサの品質が都市環境によって変動する中で、状況に適さない制約を一律に使わず、文脈に応じて信頼できる情報だけを融合すること。
公開されている構成
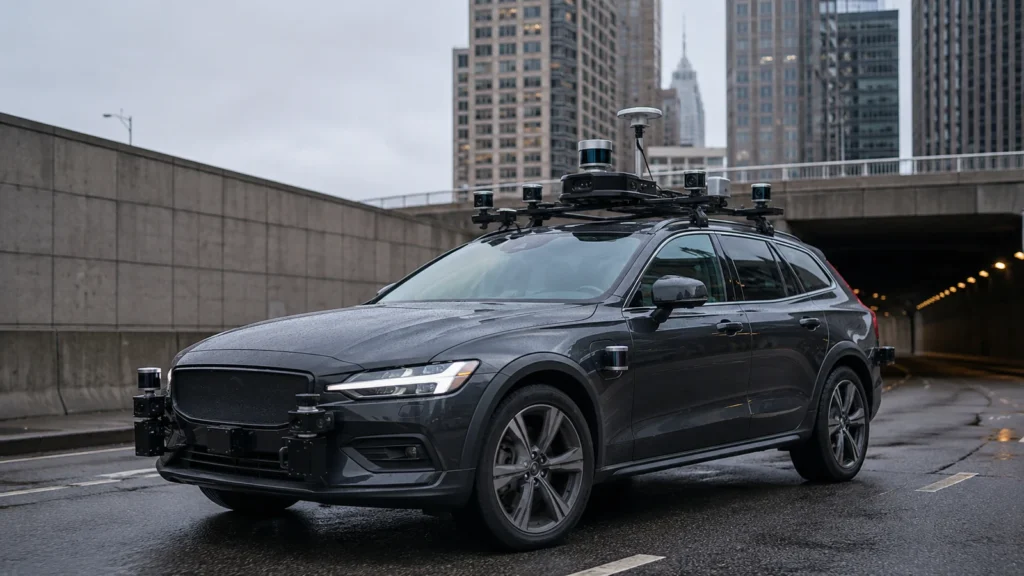
KIA Sportage/Hyundai IONIQ 6を実験車両として、HBK 3DM-GV7を100 Hzで取得。セマンティックルールが走行状況を判断し、適用するセンサ制約を選択して位置推定へ反映します。
公開されている結果
セマンティックルールを用いない構成と比べ、平均位置誤差を約35.6%低減し、最大誤差は47%低減したと報告されています。環境文脈に応じたセンサ融合の有効性を実車データで示しています。
原文記載製品・技術
HBK 3DM-GV7