公開情報の要約
この事例について
計測課題
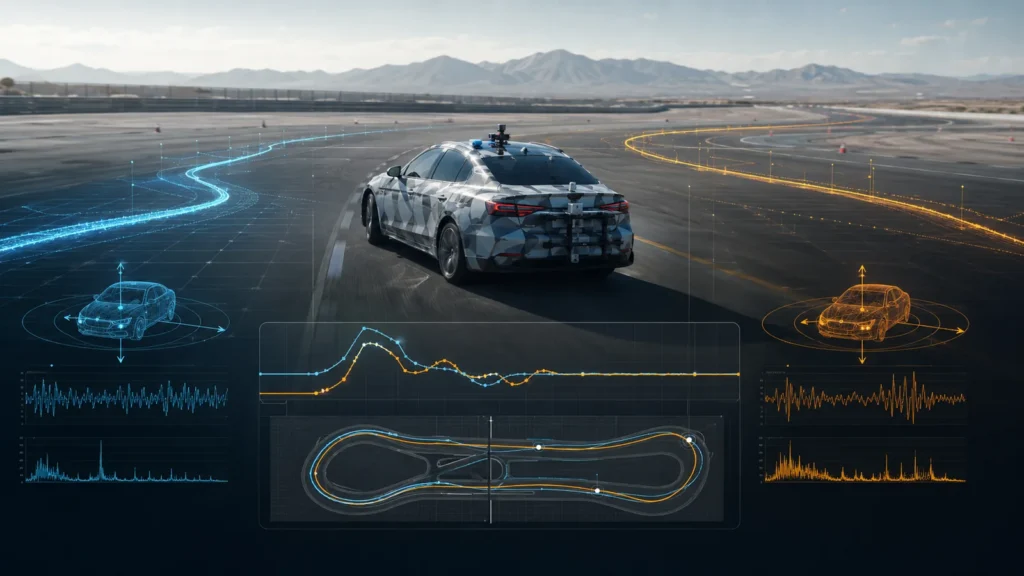
静止方位、磁気干渉、RTK、GNSS減衰時のオドメトリ支援を比較する。
公開されている構成
同一車両にGQ7、GX5、基準慣性センサを同方向で搭載。
公開されている結果
HBKページは4つの比較試験と各条件を公開しています。
原文記載製品・技術
3DM-GQ7-GNSS/INS / 3DM-GX5-GNSS/INS
製品状態について: 原文は現行製品と旧製品を比較しています。新規選定では現行製品の仕様を確認してください。
IMU・慣性センシング / 公開事例
同一車両にGQ7、GX5、基準センサを搭載し、4つの航法条件を比較したメーカー試験報告です。
公開情報の要約
静止方位、磁気干渉、RTK、GNSS減衰時のオドメトリ支援を比較する。
同一車両にGQ7、GX5、基準慣性センサを同方向で搭載。
HBKページは4つの比較試験と各条件を公開しています。
3DM-GQ7-GNSS/INS / 3DM-GX5-GNSS/INS
製品状態について: 原文は現行製品と旧製品を比較しています。新規選定では現行製品の仕様を確認してください。
本ページは公開一次資料に基づく技術適用例・関連研究の紹介です。Libero-Alterの納入実績、掲載組織との顧客関係、第三者による推奨を示すものではありません。
本ページは公開一次情報を基にした日本語要約です。原文の全文翻訳ではなく、製品名・構成・結果は出典公開時点の情報です。同一の結果を保証するものではなく、Libero-Alterの納入実績を示すものでもありません。
Libero-Alterの支援範囲: 公開情報を基にした技術検討の入口です。Libero-Alterの納入実績、同一構成の提供、同等結果を示すものではありません。
関連製品

GNSS/INS
RTKと2アンテナGNSS方位を扱うGNSS/INS。精度は成立条件に依存します。
RTKと2アンテナGNSS方位を利用できるGNSS/INSです。位置・方位性能は、補正状態、衛星配置、アンテナ間ベースライン、設置精度、マルチパスなどの条件に依存します。

GNSS/INS
慣性センサとGNSS受信機を統合し、位置・速度・姿勢を推定するRS-232/USB接続の筐体型GNSS/INSです。車両や移動体のナビゲーション、軌跡計測に適します。
関連用途
技術情報
技術情報
製品関連情報 : イナーシャセンサ
IMUは加速度と角速度を測り、推定処理を通じて姿勢・方位・航法情報へつなげます。IMU・AR/VRU・AHRS・INS・GNSS/INSの違いと性能差が生まれる理由を整理します。
詳しく読む →技術情報
製品関連情報 : イナーシャセンサ
「1 kHz」は出力周波数を表すことがありますが、センサ帯域や通信帯域と同じ意味ではありません。3つを分けて、必要な動きを測れるかを判断します。
詳しく読む →技術情報
製品関連情報 : イナーシャセンサ
IMUの実機性能は、センサ単体の仕様だけでなく、校正・温度補償、推定機能、振動・取付、外部補助情報などの組み合わせで変わります。
詳しく読む →同じ領域の公開事例

NASA Jet Propulsion Laboratory
JPLの地下探査SLAMで3DM-GX5-15を使い、LiDAR条件が悪い狭所で回転推定を補助した研究です。

研究チーム
Ponsse Scorpion King森林ハーベスタで、GNSSを使わず2台のLiDARとIMUから自己位置推定し、既存の樹木地図との照合でSLAMの累積ドリフトを補正する研究です。

Carnegie Mellon University / U.S. DOE
DOE支援研究で3DM-GX5-45を配送ドローンの位置・姿勢計測に用い、電力・環境データと同期収集した公的資料です。
技術相談
製品名が未定でも、対象設備、設置環境、必要精度、データ形式からご相談いただけます。