IMU・慣性センシング / 公開事例

John Deereバックホーローダーの自律掘削と進捗計測

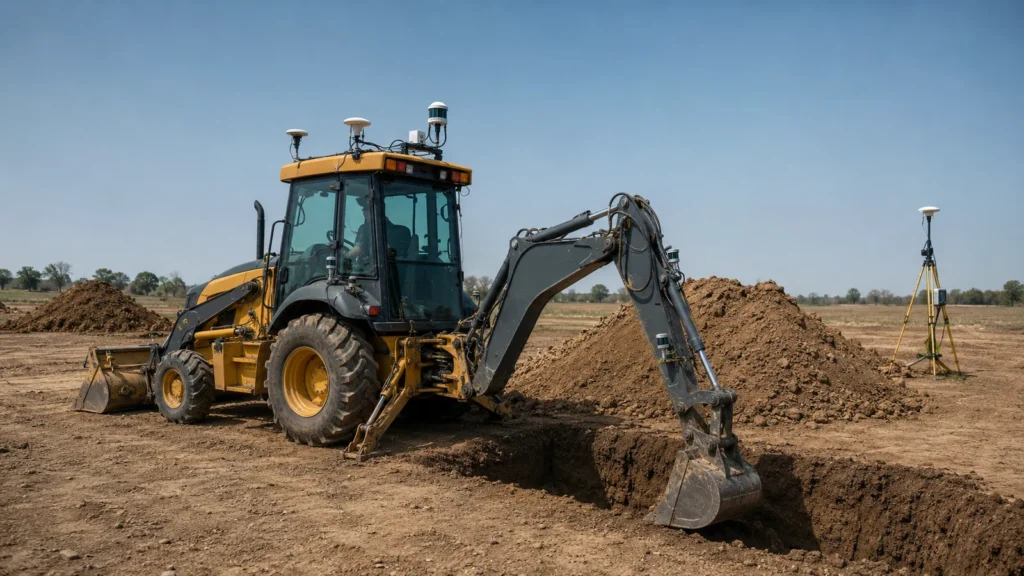
John Deere 410J TMCバックホーローダーを研究用自律施工機へ改造し、掘削作業中の機械位置・姿勢と周囲地形を計測して施工進捗を推定するシステムが検証されています。

  • 研究・論文
  • 建設機械の自律掘削・姿勢・進捗推定
  • 情報区分研究・論文
  • 公開元研究チーム
  • 原文記載製品・技術3DM-GX5-25
LiDAR・GNSS・慣性計測を搭載したバックホーローダーが試験トレンチを自律掘削する研究の用途イメージ

公開情報の要約

この事例について

計測課題

掘削で機体・作業装置が大きく動く中、機械の正確な位置・姿勢と掘削前後の地形変化を一貫して推定し、施工進捗量へ結び付けること。

公開されている構成

関節エンコーダ/CAN、MicroStrain 3DM-GX5-25 IMU、Hemisphere V320 GNSS+RTK基地局、Ouster OS0-128 LiDAR、ToF/RGBカメラを統合し、機械自己位置と地形点群を取得します。

公開されている結果

研究プラットフォームでは機械位置を約2 cm水準で推定し、掘削地形の点群変化から作業進捗を評価する構成を実証しています。

原文記載製品・技術

3DM-GX5-25
この公開事例の扱い

本ページは公開一次資料に基づく技術適用例・関連研究の紹介です。Libero-Alterの納入実績、掲載組織との顧客関係、第三者による推奨を示すものではありません。

メーカー、企業、大学、公的機関等が公開した情報をLibero-Alterが日本語で独自に要約したものです。Libero-Alter自身の納入実績を示すものではありません。公開当時の製品・技術情報を含むため、現在の製品構成や販売状況と異なる場合があります。

Libero-Alterの支援範囲: 公開情報を基にした技術検討の入口です。Libero-Alterの納入実績、同一構成の提供、同等結果を示すものではありません。

関連用途

近い課題・用途

技術情報

関連する技術記事

技術情報

製品関連情報 : イナーシャセンサ

IMUの基本を理解する

IMUは加速度と角速度を測り、推定処理を通じて姿勢・方位・航法情報へつなげます。IMU・AR/VRU・AHRS・INS・GNSS/INSの違いと性能差が生まれる理由を整理します。

詳しく読む →

技術情報

製品関連情報 : イナーシャセンサ

IMUの1 kHz出力を正しく読む

「1 kHz」は出力周波数を表すことがありますが、センサ帯域や通信帯域と同じ意味ではありません。3つを分けて、必要な動きを測れるかを判断します。

詳しく読む →

技術情報

製品関連情報 : イナーシャセンサ

実機でIMUの差が出る理由

IMUの実機性能は、センサ単体の仕様だけでなく、校正・温度補償、推定機能、振動・取付、外部補助情報などの組み合わせで変わります。

詳しく読む →

同じ領域の公開事例

あわせて確認したい事例

技術相談

計測対象と必要なデータから、
構成を整理します。

製品名が未定でも、対象設備、設置環境、必要精度、データ形式からご相談いただけます。

技術相談を始める →
技術相談
当サイトでは、サイトの利便性向上のため、クッキー(Cookie)を使用しています