公開情報の要約
この事例について
計測課題
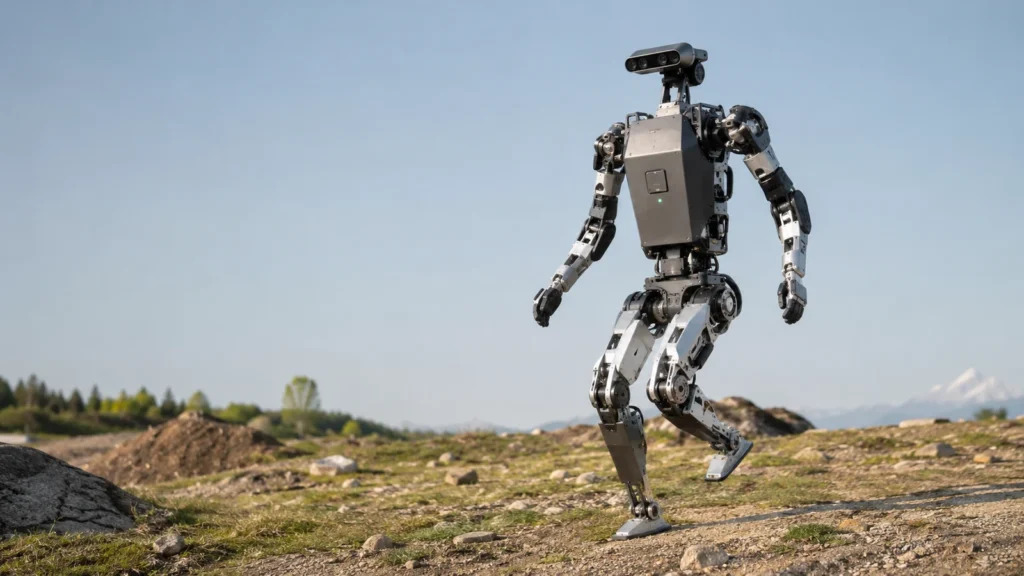
人間サイズの二足歩行ロボットで高速な姿勢変化を捉え、接地・外乱・全身運動中も安定した状態推定を維持してバランス制御へ反映すること。
公開されている構成
胴体側のMicroStrain 3DM-CV7からフィルタ済みIMUデータを500 Hzで取得し、ロボットの状態推定器と安全レイヤへ入力。関節センサ等と組み合わせて全身制御を構成しています。
公開されている結果
3DM-CV7を含む状態推定系を用いて、ARTEMISの動的歩行・姿勢安定化を実機で実証しています。論文ではIMUが状態推定と安全判断の高頻度入力として使われています。
原文記載製品・技術
3DM-CV7