IMU・イナーシャセンサ技術解説|基礎からGNSS/INS・RTK・時刻同期まで
IMU(慣性計測ユニット)は、加速度と角速度を測るだけのセンサに見えます。しかし、実際に姿勢・方位・位置を安定して求めるには、センサ性能だけでなく、温度補償、センサフュージョン、GNSSとの統合、時刻同期、取り付け条件まで理解する必要があります。
このページでは、IMUを初めて使う方からGNSS/INSをシステムへ組み込む方まで、目的に合った技術解説へ進めるように記事を整理しています。

まずIMUの全体像を理解したい
IMUとは? 加速度・角速度から姿勢・位置を求める仕組み
IMU、VRU、AHRS、INS、GNSS/INSの違いから、加速度計・ジャイロ、ストラップダウン方式、センサフュージョンまでを一通り解説します。
最初に読む記事としておすすめです。
IMUはカタログスペックだけで選べない
温度、振動、旋回、磁気外乱、GNSS信号断など、実機環境で性能差が生まれる理由を俯瞰します。
センサの誤差と校正を理解したい
IMUのバイアスとは? バイアス不安定性・ランダムウォークとの違い
似たように見えるジャイロの誤差指標を整理します。仕様表を比較するときの基礎になります。
IMUの温度補償とは?
MEMSセンサの特性が温度で変わる理由と、個体校正・温度補償がなぜ重要なのかを解説します。
姿勢推定・センサフュージョンを理解したい
センサフュージョンとEKFとは?
ジャイロ、加速度計、地磁気、GNSSなどをどのように組み合わせて姿勢・位置を推定するのかを、予測と観測による補正の考え方から説明します。
地磁気方位と2アンテナGNSS方位の違い
モータや鉄構造物の近くで地磁気方位が難しくなる理由と、2アンテナGNSSを使う方位推定との違いを解説します。
GNSS/INS・RTKを理解したい
GNSSが切れたらINSはどうなる?
トンネルや遮蔽環境でGNSSが一時的に使えなくなったとき、INSが何をしているのか、なぜ位置不確かさが増えるのかを解説します。
RTKとGNSS/INSの関係
RTKが高精度化するものとINSが補うものを分けて説明します。RTK固定解が切れたときの考え方も扱います。
高速データ・時刻同期を理解したい
IMUの出力レートは何を意味する?
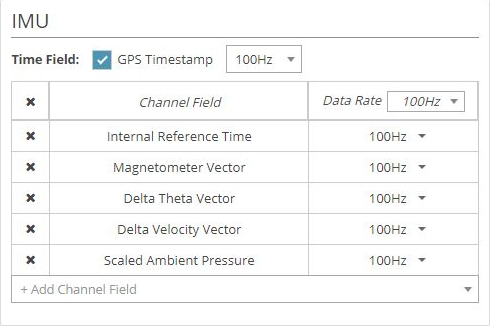
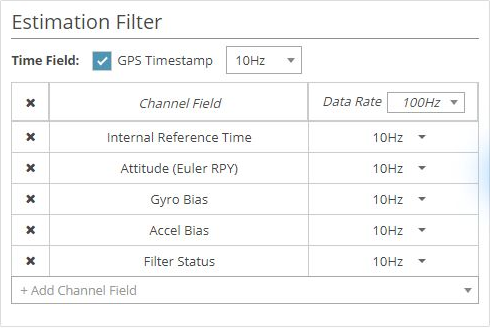
100 Hzなら10 ms、200 Hzなら5 msという状態更新の考え方と、加速度・角速度のサンプリング、センサ/フィルタ帯域、通信帯域の違いを整理します。
PPS・GPSタイムスタンプとは?
IMU、GNSS、LiDAR、カメラなどを同じ時間軸で扱うためのPPSとタイムスタンプを解説します。
実機への取り付け・選定を知りたい
振動環境でIMUを選ぶポイント
車両、建機、UAV、モータ周辺などで、レンジ、帯域、フィルタ、取り付け剛性、推定状態をどう確認するかを整理します。
IMUの取り付け・アライメント・レバーアーム
センサ座標と車体座標、GNSSアンテナオフセット、2アンテナのベースラインなど、設置時に精度を落とさないための基本を解説します。
無線計測とIMUを組み合わせたい
無線計測とIMU/GNSSを統合する
振動・ひずみ・温度などの無線計測に、位置・速度・姿勢を組み合わせることで、「何が起きたか」と「どこで・どんな動きだったか」を同じ時間軸で解析する考え方を紹介します。
複数の無線計測をGNSS時刻で同期する
複数のWSDA-2000を使う計測系を、共通のGNSS/GPS時刻へ合わせる考え方を解説します。
どの記事から読めばよいか
| 目的 | 最初に読む記事 |
|---|---|
| IMUを初めて使う | IMUとは?基礎から解説 |
| 製品仕様を比較したい | IMUはカタログスペックだけで選べない |
| ドリフトの意味を知りたい | バイアス・バイアス不安定性・ランダムウォーク |
| 温度環境が厳しい | IMUの温度補償 |
| 姿勢推定の仕組みを知りたい | センサフュージョンとEKF |
| トンネル・GNSS遮蔽がある | GNSS信号断とINS |
| cm級測位を検討している | RTKとGNSS/INS |
| LiDAR・カメラと同期したい | PPS・GPSタイムスタンプ |
| 車両・建機など振動が大きい | 振動環境でのIMU選定 |
| センサやアンテナを設置する | 取り付け・レバーアーム |
## MicroStrainのイナーシャセンサを選ぶ
MicroStrainには、IMU、AHRS、INS、GNSS/INSなど用途の異なる製品があります。
「最も高性能な製品」を選ぶのではなく、
- 必要な出力は加速度・角速度だけか
- 姿勢・方位まで必要か
- GNSS位置が必要か
- RTKが必要か
- 磁気外乱があるか
- GNSSが使えない時間があるか
- 他のセンサと高精度に時刻同期するか
- 温度・振動条件はどの程度か
を整理して選ぶことが重要です。
選定・構成のご相談
必要な精度や使用環境から、IMU / AHRS / INS / GNSS/INSのどれが適しているかを整理できます。製品型式が決まっていない段階でもご相談いただけます。
Inertial 設定・MIP実践ガイド
CV7・GQ7を設定するユーザー向けに、GUI操作とMIP実装を分けて整理しています。