
INERTIAL GUIDE
CV7・GQ7のMIP時刻|Timestamp・PPS・Valid Flagsの確認
CV7・GQ7のMIP時刻を解説。PC受信時刻とセンサー時刻、GPS Timestamp、PPS、Valid Flagsを区別して同期条件を確認します。
複数センサーのデータを比較するときは、PCがパケットを受け取った時刻とセンサーが測定した時刻を区別することが重要です。
通信、USB、OS、バッファリングによって到着時刻は変動するため、同期や位相比較が必要な用途では、センサー側のTimestampとその有効状態を利用します。
このページではCV7・GQ7のMIP Timestamp、GPS Time、PPS、Valid Flagsの考え方を整理します。
このページでできること
- PC受信時刻とセンサー時刻を区別する
- Shared GPS Timestampをデータへ追加する
- GPS週番号とTime of Weekを扱う
- Valid Flagsを確認する
- PPSと時刻情報の役割を区別する
- 複数機器の時刻比較で確認すべき点を整理する
1. 「いつ届いたか」と「いつ測ったか」は違う
PCがパケットを受信した時刻には、
- センサー内部処理
- 通信時間
- USB / Serialバッファ
- OSのスケジューリング
- アプリケーションの受信処理
が含まれます。
そのため、PC受信時刻だけで複数センサーの測定時刻を比較すると、通信遅延を物理現象の時間差として扱ってしまう可能性があります。
同期が重要な用途では、センサーが出力するTimestampを保存します。
可能であれば、PC受信時刻も別列として残しておくと通信遅延の調査に利用できます。
2. Shared GPS Timestampをデータへ含める
MIPにはShared Data Descriptorがあり、対応するデータストリームへTimestampなどの共通フィールドを追加できます。
GPS Timestampでは主に、
- Time of Week(TOW)
- Week Number
- Valid Flags
を扱います。
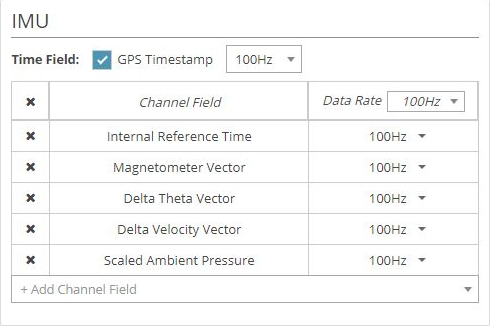
Timestampは、必要なデータと同じストリーム・適切なレートで出力します。
3. GPS TimeをUTCや日本時間と同じものとして扱わない
GPS系TimestampのTime of WeekとWeek Numberは、GPSの時間系を表します。
画面表示や解析でUTC・JSTへ変換する場合は、使用している時間系と変換方法を明示してください。
単純に「GPS Timestampの秒数=UNIX時刻」として扱うことはできません。
週の境界ではTime of Weekが戻るため、長時間データではWeek Numberも合わせて使用します。
4. Valid Flagsを確認する
Timestampの数値が入っていても、その構成要素が有効とは限りません。
GPS TimestampにはValid Flagsが含まれます。
アプリケーション側では、必要な時刻要素の有効ビットを確認してからTimestampを使用します。
例えばTOWとWeek Numberの両方が必要なら、両方の有効状態を確認します。
ただし、TimestampのValid Flagsが有効であることは、GNSS位置やNavigation Filterのすべての出力が有効であることを意味しません。
各データのStatus / Valid Flagsは別に確認します。
5. PPSは「秒境界」、時刻番号は別に考える
PPS(Pulse Per Second)は、機器間で秒境界を合わせるために利用できます。
ただしPPS信号だけでは、「現在がGPS Weekの何秒目か」という絶対時刻情報まで伝えることはできません。
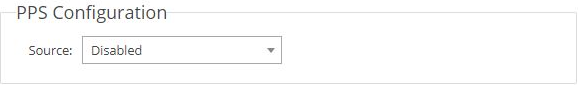
CV7で外部PPSを利用する構成では、
- PPSの入力元
- GPIO / PPS設定
- GPS Time Updateなどの時刻情報
- Time Sync Status
を組み合わせて確認します。
6. GQ7では内蔵GNSSとの関係も確認する
3DM-GQ7にはGNSS受信機があり、時刻同期やPPSの構成がCV7の外部入力だけの構成とは異なります。
GQ7で同期を設計する場合は、
- 使用するGNSS Receiver
- PPS Source
- 内蔵GNSSの状態
- TimestampのValid Flags
- Navigation FilterのStatus
をGQ7のマニュアルで確認してください。
USBは高い帯域を利用できますが、OSによるパケット取得タイミングの変動があります。公式FAQでも、高精度な時間対応が必要な場合にPPSやGPS Timestampを利用する考え方が説明されています。
7. 複数機器を比較するときの確認順
複数のCV7/GQ7、または別のDAQとデータを合わせる場合は、次を確認します。
- 各機器がどの時間系を使っているか
- 共通のPPSまたは同期源を利用しているか
- TimestampのValid Flags
- Timestampの更新周期
- 起動直後から同期成立までの状態
- PPSや時刻供給が失われた場合の状態
- PC受信時刻との差
同じグラフ上に表示できることと、同じ測定時刻で比較できることは同じではありません。
8. 時刻差が位相比較へ与える影響
正弦波では、時刻差Δtは周波数fに応じて位相差になります。
位相差 [deg] = 360 × f × Δt
例えば1 kHzの信号で50 µsずれると、
360 × 1000 × 50×10^-6 = 18°
です。
高周波になるほど小さな時刻差の影響が大きくなるため、振動の位相比較では用途から許容時間差を逆算します。
記録しておくとよい項目
- 製品型式・ファームウェア
- 使用する時間系
- TimestampのDescriptor
- Timestampの出力レート
- TOW / Week Number
- Valid Flags
- PPS Source
- Time Sync Status
- PC受信時刻
- 複数機器間のTimestamp差
参考資料
- Shared Data Descriptors
https://files.microstrain.com/CV7%20Online/dcp_content/introduction/Shared%20Data%20Descriptors.htm - GPS Timestamp (0xFF,0xD3)
https://files.microstrain.com/CV7%20Online/external_content/dcp/Data/0xff/data/0xd3.htm - GPS Time Update Command (0x01,0x72)
https://files.microstrain.com/CV7%20Online/external_content/dcp/Commands/0x01/data/0x72.htm - GQ7 FAQ
https://files.microstrain.com/GQ7%20User%20Manual/user_manual_content/FAQ/FAQ.htm
原典リンク
既存の関連ページもあわせて確認
既存の技術解説・ソフトウェア説明と相互に参照できるよう、本番反映時に現在のURLへ接続します。