
INERTIAL GUIDE
3DM-CV7の初期化設定|相対方位・絶対方位とフィルタ状態
3DM-CV7の相対方位・絶対方位、CV7-AR/AHRS、Magnetometer、External Heading、Filter Stateの確認方法を解説します。
3DM-CV7で姿勢を利用するときは、表示されるHeadingの数値だけでなく、何を基準にした方位なのか、Estimation Filterがどの状態にあるのかを確認します。
CV7-ARとCV7-AHRSでは、磁気計の有無と初期状態が異なります。相対方位でよい用途と、磁北・真北などの絶対方位が必要な用途を先に分けると設定しやすくなります。
このページでできること
- CV7-ARとCV7-AHRSの方位初期化の違いを理解する
- 相対方位と絶対方位を使い分ける
- Magnetometer AidingとExternal Headingを区別する
- Filter Stateから現在の推定状態を確認する
- HeadingとStatusを一緒に記録する
1. まず必要な方位基準を決める
Headingを使う前に、用途で必要な基準を決めます。
| 方位の種類 | 基準 | 主な用途 |
|---|---|---|
| 相対方位 | 起動時または指定した向き | 装置内での相対回転、旋回量の確認など |
| 磁北基準 | 磁気計による磁北 | 磁気環境が適切な場所での絶対方位 |
| 真北基準 | 磁北+磁気偏角、または外部絶対方位 | 地理的な北を基準にする用途 |
必要なのが相対角度だけなら、絶対方位を無理に使用する必要はありません。
逆に、絶対方位が必要な用途では、単に起動時Headingを0にするだけでは目的を満たしません。
2. CV7-ARとCV7-AHRSの違い
CV7-ARには磁気計がなく、初期状態では相対方位を使用します。
CV7-AHRSには磁気計があり、標準では磁気計をAidingとして利用して絶対方位を推定できます。
| 型式 | 磁気計 | 標準的な方位の考え方 |
|---|---|---|
| 3DM-CV7-AR | なし | 起動時方向を基準とする相対方位 |
| 3DM-CV7-AHRS | あり | 磁気計を利用した絶対方位が利用可能 |
PitchとRollは、電源投入、リセット、Navigation Filterのリセット時に初期化されます。初期化時に直線加速度が加わると姿勢推定へ影響するため、可能な範囲で静止状態で初期化します。
3. 相対方位を使用する場合
CV7-ARでは相対方位が標準的な動作です。
CV7-AHRSで相対方位を使う場合は、Estimation Filterで磁気計をAidingとして使用する設定になっていないか確認します。
相対方位では、初期化した向きを基準にHeadingが計算されます。
現在向きを別の初期Heading値として定義する場合は、MIPのSet Initial Heading Controlを使用できます。
これは「現在向きを指定した角度として扱う」ための設定であり、外部の絶対方位を継続的に入力する処理とは異なります。
4. 絶対方位を使用する場合
CV7-AHRSで磁気計を使う
CV7-AHRSは内部磁気計を利用して磁北基準のHeadingを推定できます。
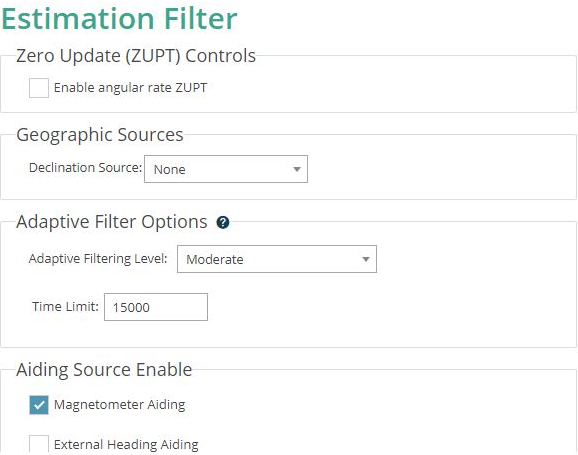
真北基準で使う場合は、磁気偏角の扱いも確認します。MIPで手動の磁気偏角を入力する場合、単位はradです。
磁気計を使用する場合は、周囲の鉄、モーター、大電流配線、磁石などによる磁気外乱にも注意が必要です。
外部Headingを使う
CV7-ARまたは磁気計を使用しないCV7-AHRSで絶対方位を得る場合は、External HeadingをAiding sourceとして有効にし、外部Heading Updateを供給します。
公式マニュアルでは、外部Headingに依存している場合、一定時間更新がないとVertical Gyroへ戻る動作が説明されています。
したがって、外部Headingを使うシステムでは、値そのものだけでなく更新が継続しているかも監視します。
5. Filter StateをHeadingと一緒に見る
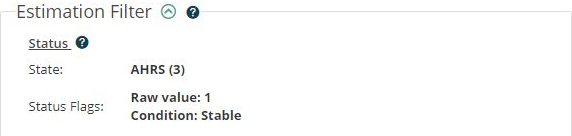
CV7のEstimation Filterは、Statusデータから現在の状態を確認できます。
| Filter State | 値 | 意味 |
|---|---|---|
| Initialization | 1 | 初期条件が未完了または無効 |
| Vertical Gyro | 2 | Pitch/Rollと相対Headingを推定 |
| AHRS | 3 | 有効な絶対Heading基準を使用 |
Headingの値だけを見ると、相対方位と絶対方位を区別しにくい場合があります。
そのため収録時には、可能であればHeadingとFilter Statusを同時に保存します。
6. Complementary FilterとEstimation Filterを混同しない
SensorConnectには複数のフィルター関連設定が表示される場合があります。
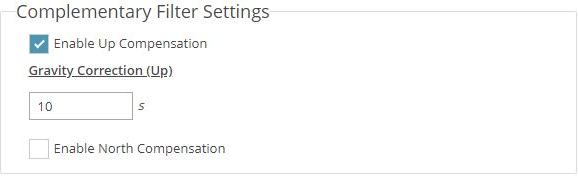
例えば、Complementary Filter側のNorth Compensationと、Estimation Filter側のMagnetometer Aidingは同じ設定ではありません。
使用している出力が、
- IMU/AHRS側の出力
- Estimation Filter側の出力
のどちらなのかを確認してから設定します。
7. 収録するデータ項目を確認する
方位の状態を後から確認したい場合は、姿勢データだけでなくFilter Statusも出力します。
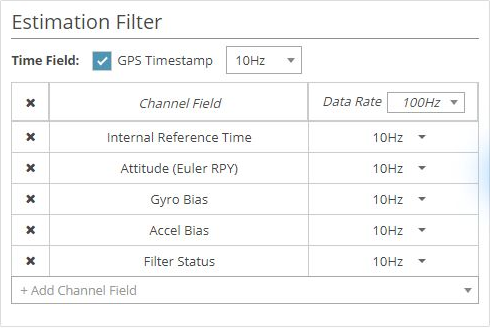
記録しておきたい項目は次のとおりです。
- 使用型式:CV7-AR / CV7-AHRS
- 使用する方位基準:相対 / 磁北 / 真北 / 外部Heading
- Aiding source
- 磁気偏角の設定
- External Headingの更新周期
- Filter State
- Status Flags
- Headingの単位と座標系
8. 設定変更後は状態遷移を確認する
設定を変更した直後は、Filterが一時的にInitializationへ戻る場合があります。
そのため、設定変更後すぐのHeadingだけで判断せず、Filter Stateが用途で必要な状態へ到達したことを確認してから使用します。
特に、外部Heading、磁気計、取付変換などを変更した場合は、
設定変更 → Filter State確認 → Heading確認 → 必要なら再起動後も確認
の順で確認します。
参考資料
- CV7 Filter Initialization
https://files.microstrain.com/CV7%20Online/user_manual_content/ekf/Filter%20Initialization.htm - CV7 Filter States
https://files.microstrain.com/CV7%20Online/user_manual_content/ekf/Filter%20States.htm
既存の関連ページもあわせて確認
既存の技術解説・ソフトウェア説明と相互に参照できるよう、本番反映時に現在のURLへ接続します。