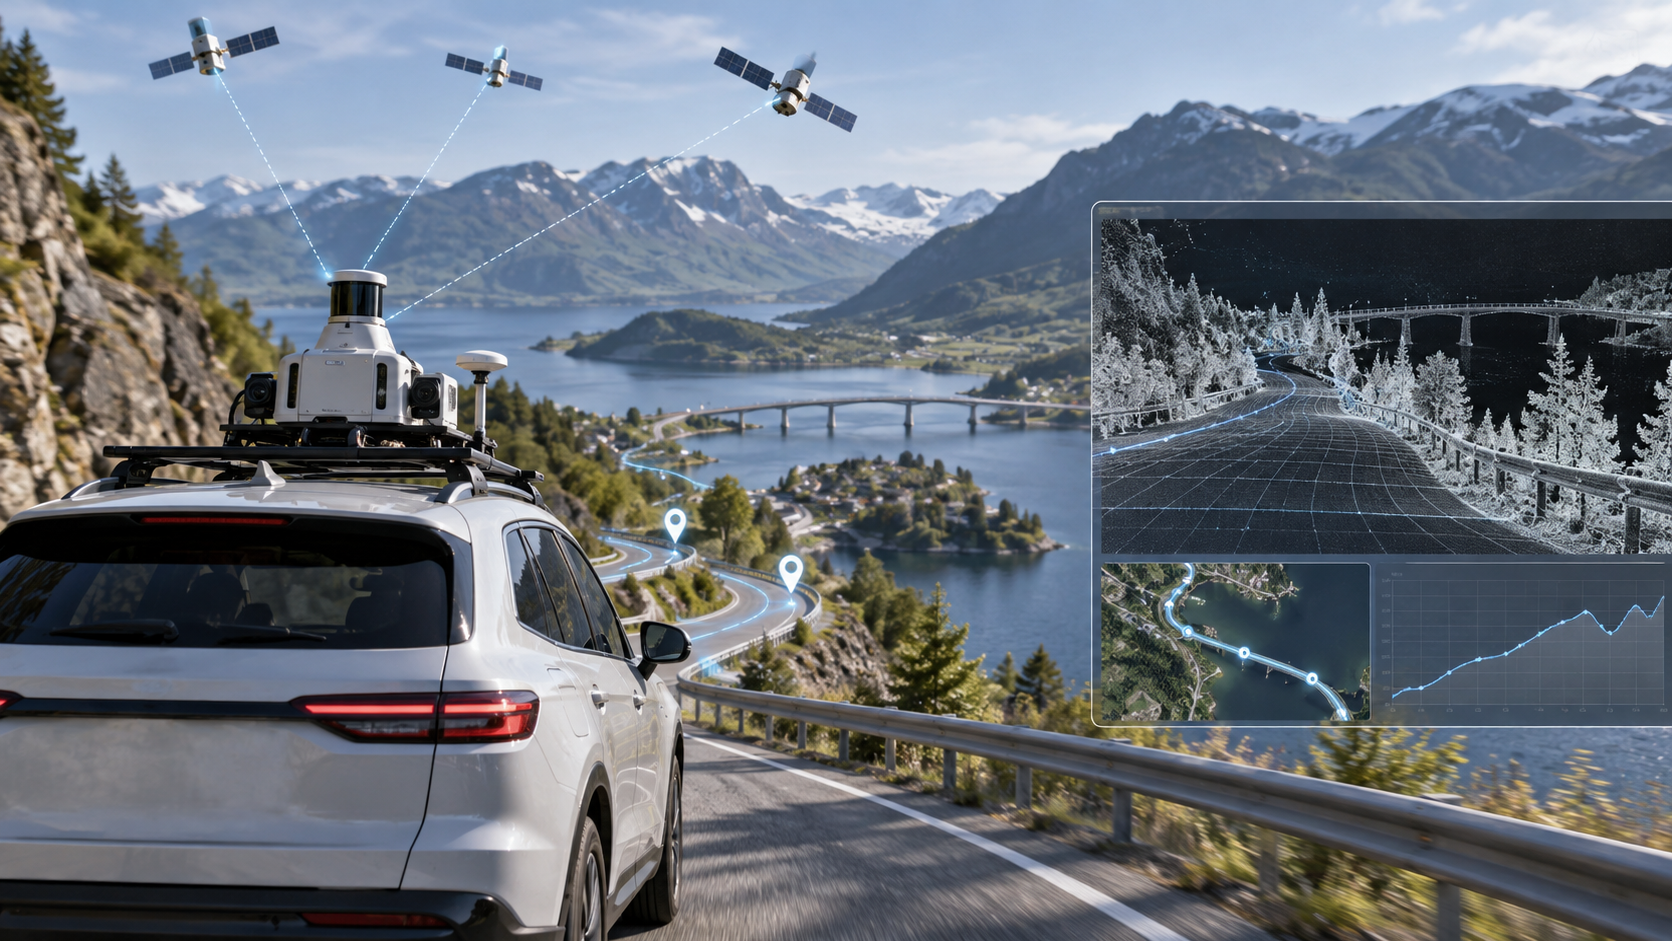
測量・トラッキングでは、センサが「どこにあり、どちらを向き、どの軌跡を通ったか」を一貫した座標と時間で記録できることが重要です。モバイルマッピング、LiDAR計測、車両軌跡、位置・姿勢計測では、GNSSだけでなくIMU/INSを組み合わせ、短周期の運動と絶対位置情報を同じ計測系で扱います。
測量・マッピングで必要になる情報
- 位置:GNSS、RTK、SLAM等から得られる絶対・相対位置。
- 姿勢:ロール・ピッチ・ヨー。LiDARやカメラの向きを地図座標へ変換するときに使います。
- 速度・角速度:移動中の状態を補間し、GNSS更新間や一時遮蔽中の推定に利用します。
- 時刻:LiDAR、カメラ、IMU、GNSSの各サンプルを同じ時間軸へ並べます。
- 取付位置:IMU原点、GNSSアンテナ、LiDAR、カメラの位置差・向き差を把握します。
代表的な計測チェーン
LiDAR/カメラ + GNSS/INS + RTK等の補正情報 → 時刻同期・座標変換・レバーアーム補正 → 軌跡・点群・地図という流れで考えると、必要な機器と設定を整理しやすくなります。精度要求が高い場合は、センサ単体の仕様だけでなく、GNSS受信環境、時刻、取付幾何、補正情報まで同じシステムとして設計します。
LiDAR/カメラ
GNSS/INS・RTK
時刻同期・座標変換・レバーアーム
軌跡・点群・地図
GNSSが良好な区間
GNSS観測を慣性推定へ取り込み、位置・速度・姿勢を連続的に扱います。高精度測位を使う場合は、RTKとGNSS/INSの役割を分けて考え、補正情報の取得経路とアンテナ配置も確認します。
トンネル・構造物下・都市部など
GNSSが利用しにくい環境では、IMUによる状態推定を継続しながら、LiDAR、カメラ、車輪速度、SLAMなど利用できる補助情報を組み合わせます。遮蔽中の精度は固定値ではなく、IMU性能、遮蔽時間、運動、補助情報で変わるため、実際の走行条件で評価します。
LiDAR・カメラと合わせる
点群や画像へ正しい位置・姿勢を付けるには、センサ間の時間差と取付幾何を管理します。PPS・GNSSタイムスタンプと取付角・レバーアームは、マッピング精度を考えるうえで重要な確認項目です。
候補構成を絞るときの考え方
単純な姿勢計測ならIMU/AHRS、絶対位置・速度まで必要ならGNSS/INSを検討します。GNSS/INSの現行候補には3DM-GQ7-GNSS/INSや3DM-GX5-GNSS/INSなどがあり、必要精度、インターフェース、アンテナ構成、補助情報、設置条件から絞り込みます。設定・確認にはSensorConnectを利用できる構成があります。
関連製品・関連技術
- 3DM-GQ7-GNSS/INS — 高精度な位置・速度・姿勢が必要なモバイルマッピングや測量構成の候補です。
- 3DM-GX5-GNSS/INS — GNSSと慣性計測を組み合わせた位置・姿勢・軌跡計測の候補です。
- SensorConnect — 対応慣性デバイスの設定・データ確認に利用します。
- RTKとGNSS/INS — RTK補正と慣性航法の役割を分けて整理します。
- GNSS信号断中のINS — トンネルや構造物下などGNSS遮蔽時の挙動を整理します。
- IMUの時刻同期 — LiDAR・カメラ・GNSSを同じ時間軸で扱うポイントを整理します。
- 取付・レバーアーム — IMU、GNSSアンテナ、LiDAR、カメラ間の位置・方向差を整理します。
設計時の確認項目
- 必要な位置・姿勢精度と更新レート
- GNSS受信環境とRTK補正情報の取得方法
- トンネル・樹木・建物による遮蔽時間
- LiDAR・カメラ・IMU・GNSSのタイムスタンプ
- IMU原点、アンテナ、LiDAR、カメラ間のレバーアーム
- 車両・機体への取付角と座標系
- 点群生成、軌跡推定、SLAMなど後段処理で必要なデータ形式
関連する公開事例
- LIO-SAMのLiDAR・IMU・GPS統合 — LiDAR、IMU、GPSを統合して軌跡推定と地図生成を行った研究例です。
- 都市インフラ用大規模モバイルLiDARデータセットYEG3D — 都市環境のモバイルLiDAR計測に関する公開例です。
- 不整地UGVでの長距離LiDAR姿勢安定化 — LiDAR計測で慣性姿勢情報を利用する公開例です。
公開事例は公開一次情報を基にした参考例です。現在の製品・構成・精度要件は、実際の測量環境と後段処理に合わせて確認します。