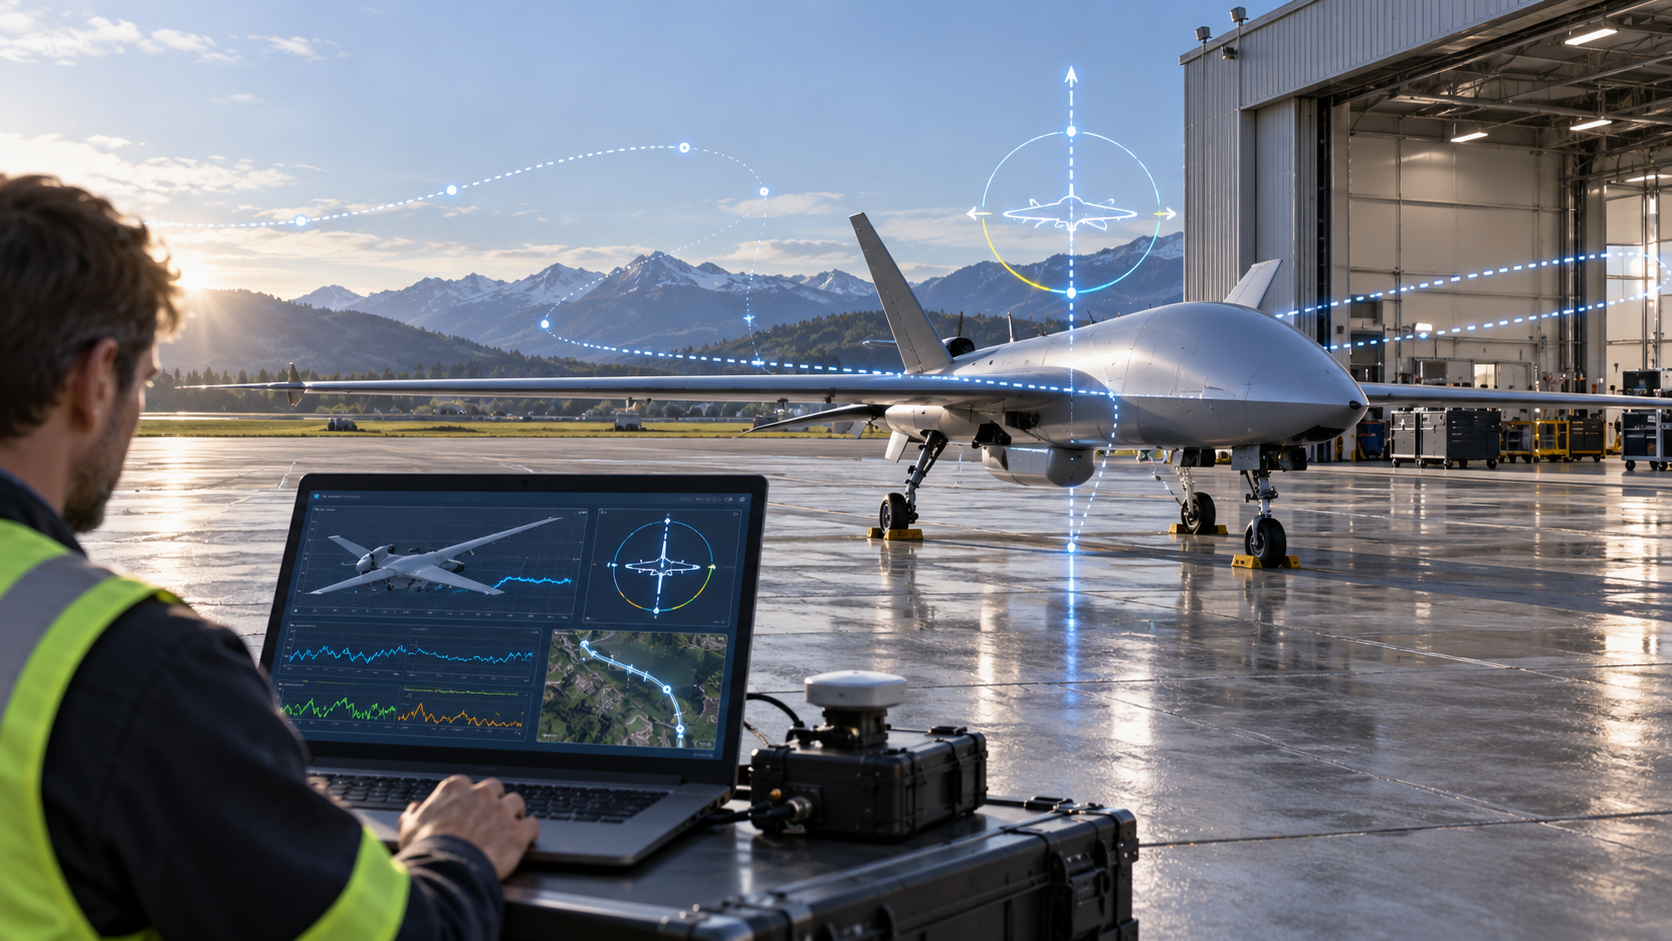
航空宇宙分野では、姿勢・航法を測る系統と、機体・構造のひずみ・振動・温度を測る系統を分けて考えると、必要なセンサ構成が明確になります。飛行状態の把握、GNSS/INS航法、飛行試験、構造荷重試験、回転部・機体状態の計測など、目的によって必要な出力・同期・取付条件が変わります。
姿勢・航法計測
IMU / AHRS / GNSS-INS → 時刻同期・外部補助 → 飛行制御/航法ロガー → 姿勢・位置・速度という流れで構成します。GNSSが使える区間では絶対位置情報を取り込み、遮蔽や受信条件が変わる場面では慣性情報と利用可能な補助情報を組み合わせます。
IMU/GNSS-INS → 時刻・外部補助 → 姿勢・位置・速度
加速度・ひずみ・温度 → 多点収録 → 荷重・振動・構造応答
GNSS/INSの候補例として3DM-GQ7-GNSS/INS、慣性航法を中心に検討する場合の候補例として3DM-GV7-INSがあります。必要な精度、更新レート、インターフェース、アンテナ構成、サイズ・質量を対象機体に合わせて確認します。
構造・飛行試験の計測
翼、胴体、着陸装置、試験治具などの多点計測では、加速度、ひずみ、温度などを分散配置し、ワイヤレスノードとWSDA-2000等のゲートウェイで収録する構成を検討できます。配線重量や配線経路が課題になる試験では、センサ配置とデータ収集経路を分けて設計します。
振動・温度を含む実機条件
航空機・試験体では、振動、衝撃、温度変化、取付剛性が計測結果に影響します。振動環境でのIMU選定、温度補償を分けて確認し、実際の試験条件で必要性能を満たすか評価します。
センサ間の時刻と取付幾何
カメラ、LiDAR、GNSS、IMU、ひずみ・振動データを同じ試験で扱う場合は、PPS・GNSSタイムスタンプと取付方向・レバーアームを先に決めます。飛行後解析や複数センサの比較で、同じイベントを同じ時間軸へ置けることが重要です。
GNSS条件が変化する場合
飛行経路や周辺環境によってGNSS条件が変わる場合は、GNSS信号断中のINSの挙動を理解し、遮蔽時間、機体運動、外部補助情報を含めて評価します。GNSSが戻った後の再統合までを運用条件として確認します。
関連製品・関連技術
- 3DM-GQ7-GNSS/INS — 位置・速度・姿勢を一体で扱うGNSS/INS航法構成の候補です。
- 3DM-GV7-INS — 慣性航法を中心に機体の姿勢・運動状態を扱う構成の候補です。
- WSDA-2000 — 翼・胴体・着陸装置などの多点ワイヤレス試験計測でデータを集約します。
- 振動環境でのIMU選定 — 振動・衝撃・取付剛性を含む実機条件の確認ポイントを整理します。
- 温度補償 — 温度変化が慣性計測へ与える影響と補償の考え方を整理します。
- IMUの時刻同期 — IMU、GNSS、カメラ、LiDAR、構造計測を同じ時間軸で扱うポイントを整理します。
- 取付・レバーアーム — 機体座標系と各センサの位置・方向差を整理します。
- GNSS信号断中のINS — GNSS受信条件が変化する区間での慣性航法の挙動を整理します。
設計時の確認項目
- 航法用か、飛行試験・構造試験用か
- 必要な姿勢・位置・速度・荷重・振動データ
- 更新レートとセンサ間の時刻同期
- 機体座標系、取付角、アンテナ・センサ位置
- 振動、衝撃、温度、電源、搭載スペース
- GNSS受信条件と外部補助情報
- 試験中に必要なローカル保存・遠隔確認の方法
関連する公開事例
- 小型無人航空機の視覚航法を補助するIMU — 視覚航法と慣性情報を組み合わせる公開例です。
- 高高度長時間滞空型ソーラー電動航空機の荷重・空力弾性飛行試験 — 飛行中の荷重・構造応答を扱う公開例です。
- HORNET無人航空機の飛行前構造荷重試験 — 飛行前の構造荷重計測に関する公開例です。
公開事例は公開一次情報を基にした参考例です。実機への採用可否、認証・安全要求、必要性能は対象プラットフォームと試験条件ごとに確認します。