
公開情報の要約
この事例について
計測課題
視界が不安定な水中で、構造物の位置推定と3D再構成を行う。
公開されている構成
ステレオカメラ、3DM-GX4-15、機械走査ソナーを統合。
公開されている結果
沈船、水中洞窟、水没バスで実験し、音響距離の追加による再構成改善を示しました。
原文記載製品・技術
MicroStrain 3DM-GX4-15
製品状態について: 原文は過去の公開情報を含みます。製品状態と現行構成は、検討時点で確認してください。
IMU・慣性センシング / 公開事例
3DM-GX4-15、ステレオ、ソナーを統合し、複数の水中構造物でSLAMを評価した公的研究成果です。
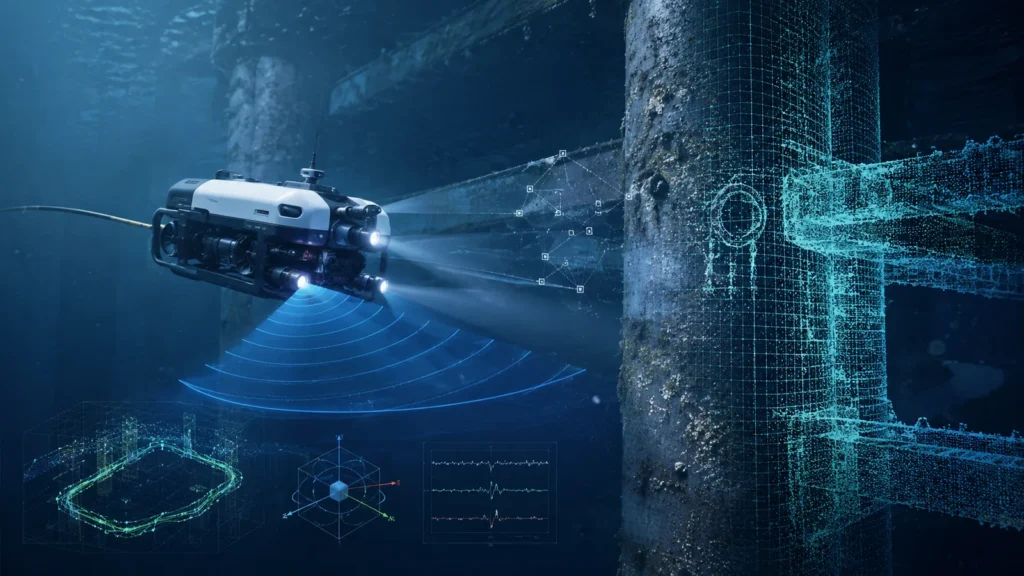
公開情報の要約
視界が不安定な水中で、構造物の位置推定と3D再構成を行う。
ステレオカメラ、3DM-GX4-15、機械走査ソナーを統合。
沈船、水中洞窟、水没バスで実験し、音響距離の追加による再構成改善を示しました。
MicroStrain 3DM-GX4-15
製品状態について: 原文は過去の公開情報を含みます。製品状態と現行構成は、検討時点で確認してください。
本ページは公開一次資料に基づく技術適用例・関連研究の紹介です。Libero-Alterの納入実績、掲載組織との顧客関係、第三者による推奨を示すものではありません。
本ページは公開一次情報を基にした日本語要約です。原文の全文翻訳ではなく、製品名・構成・結果は出典公開時点の情報です。同一の結果を保証するものではなく、Libero-Alterの納入実績を示すものでもありません。
Libero-Alterの支援範囲: 公開情報を基にした技術検討の入口です。Libero-Alterの納入実績、同一構成の提供、同等結果を示すものではありません。
関連製品

IMU
温度補償された3軸加速度と3軸角速度を同期計測するRS-232接続の従来世代の筐体型IMUです。既存設備の保守・置換検討では、必要な慣性データと接続条件を対象型式の製品資料で確認します。
関連用途
技術情報
技術情報
製品関連情報 : イナーシャセンサ
IMUは加速度と角速度を測り、推定処理を通じて姿勢・方位・航法情報へつなげます。IMU・AR/VRU・AHRS・INS・GNSS/INSの違いと性能差が生まれる理由を整理します。
詳しく読む →技術情報
製品関連情報 : イナーシャセンサ
「1 kHz」は出力周波数を表すことがありますが、センサ帯域や通信帯域と同じ意味ではありません。3つを分けて、必要な動きを測れるかを判断します。
詳しく読む →技術情報
製品関連情報 : イナーシャセンサ
IMUの実機性能は、センサ単体の仕様だけでなく、校正・温度補償、推定機能、振動・取付、外部補助情報などの組み合わせで変わります。
詳しく読む →同じ領域の公開事例

PNNL / NREL / University of Washington
係留式ADVへ3DM-GX3-25を組み込み、海洋乱流計測に含まれる機器動揺を補正した研究です。

研究チーム
Ponsse Scorpion King森林ハーベスタで、GNSSを使わず2台のLiDARとIMUから自己位置推定し、既存の樹木地図との照合でSLAMの累積ドリフトを補正する研究です。

NASA Jet Propulsion Laboratory
JPLの地下探査SLAMで3DM-GX5-15を使い、LiDAR条件が悪い狭所で回転推定を補助した研究です。
技術相談
製品名が未定でも、対象設備、設置環境、必要精度、データ形式からご相談いただけます。