公開情報の要約
この事例について
計測課題
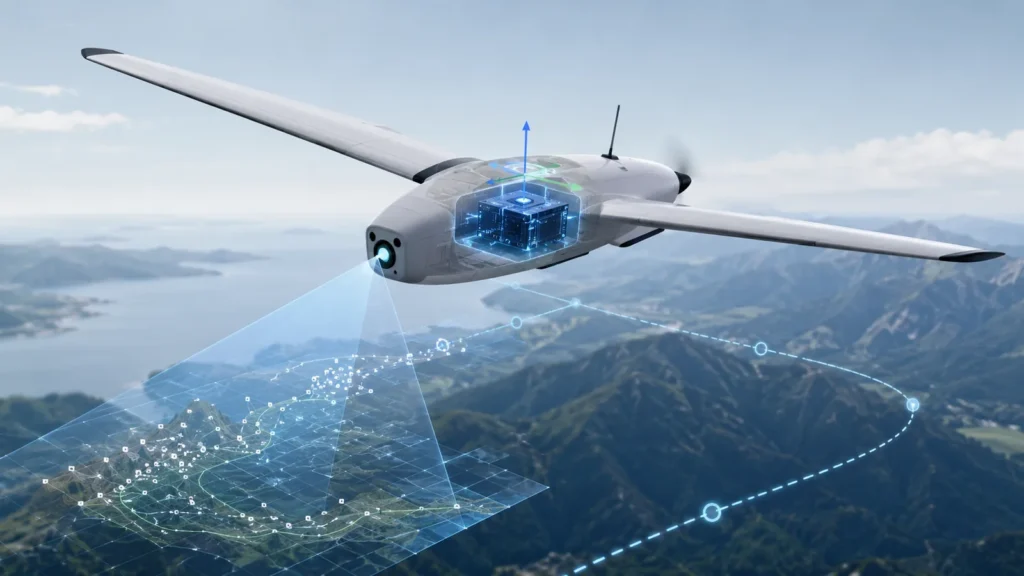
小型無人航空機で単眼視覚航法を行い、リアルタイム姿勢推定を安定させる。
公開されている構成
MAVと検証用ローバーに3DM-GX3-25とカメラ、ROS計算機を搭載。
公開されている結果
IMUをリアルタイム姿勢推定の補助に用い、MAVと地上ローバーでモジュール開発・検証を行いました。
原文記載製品・技術
MicroStrain 3DM-GX3-25
製品状態について: 原文は過去の公開情報を含みます。製品状態と現行構成は、検討時点で確認してください。