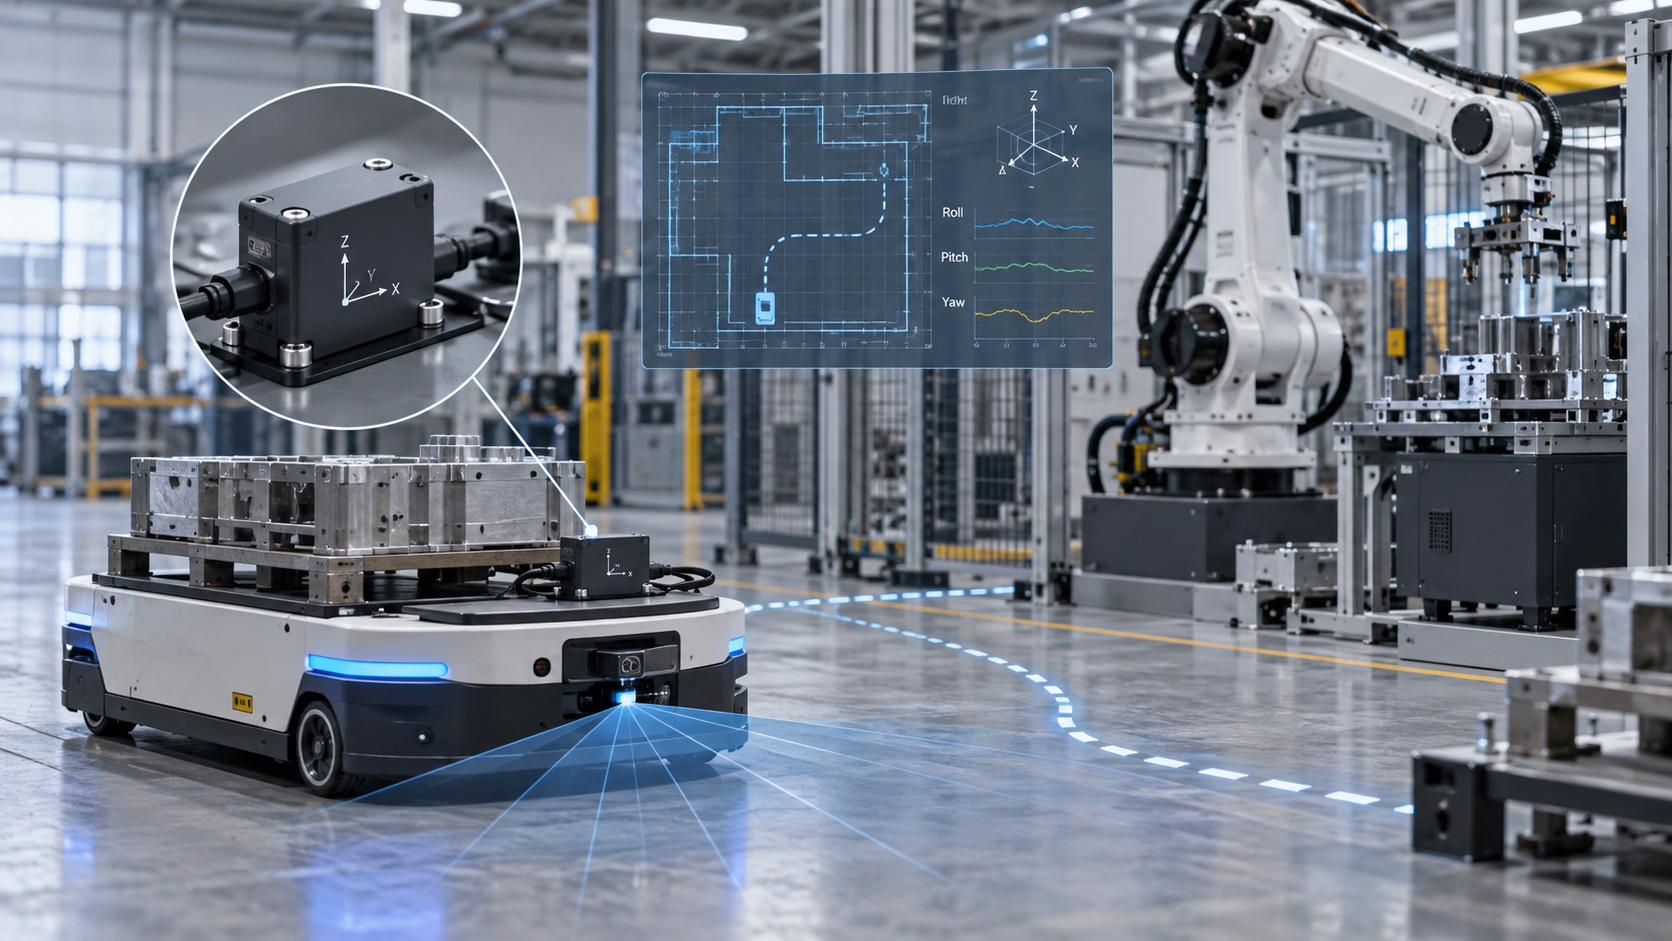
産業用ロボットや自律移動機器では、「今どちらを向いているか」「どのように動いたか」「外部センサの情報を同じ時間軸で扱えるか」が重要です。MicroStrainの慣性センサやGNSS/INSは、姿勢、角速度、加速度、位置・速度などの状態量を、ロボット制御や自己位置推定へ渡すためのセンサ系として利用できます。
ロボットでIMUを使う主な目的
- 姿勢・傾きの把握:車体、AGV、AMR、ロボット本体のロール・ピッチ・ヨー変化を追います。
- 短周期の運動計測:角速度・加速度を高い時間分解能で取得し、制御や状態推定へ利用します。
- 自己位置推定の補助:LiDAR、カメラ、GNSS、車輪オドメトリなどと慣性情報を組み合わせます。
- 外乱下の状態推定:振動、急旋回、加減速、GNSS遮蔽など、実機で起こる条件を含めて評価します。
代表的な構成
IMU / AHRS / GNSS-INS → 時刻同期・座標変換 → ROS/推定器/ロボットコントローラ → 位置・姿勢・軌跡・制御という流れで考えると、必要なセンサと処理を整理しやすくなります。屋外移動体ではGNSSを使える構成、屋内や遮蔽環境ではLiDAR・カメラ・オドメトリ等の補助を使う構成に分けて検討します。
IMU/AHRS/GNSS-INS
LiDAR・カメラ・GNSS・オドメトリ
時刻同期・座標変換・EKF/ROS
位置・姿勢・軌跡・制御
慣性センサ単体で見るもの
加速度・角速度・姿勢などを利用します。選定では、出力レートだけでなく、レンジ、ノイズ、振動環境、温度、取付剛性まで合わせて確認します。
他センサと融合する場合
LiDAR、カメラ、GNSS、車輪速度などと組み合わせる場合は、各センサの役割と更新周期を分けて考えます。予測と外部観測を組み合わせる考え方はセンサフュージョンとEKFで整理しています。
ROSへ統合する場合
ROSで利用する場合は、必要なメッセージ、座標系、タイムスタンプ、ドライバ対応範囲を確認します。ロボットへ組み込む前に、取付方向・座標軸・レバーアームと時刻同期を決めておくと、後段のSLAMや制御でデータを合わせやすくなります。
候補製品を絞るときの考え方
必要なのが慣性データだけか、姿勢推定までか、GNSSを含む航法状態までかで候補が変わります。GNSS/INSを含む構成例として3DM-GQ7-GNSS/INS、外部補助情報を取り込むINSの例として3DM-CV7-INSがあります。設定・計測・データ確認にはSensorConnectを利用できる構成があります。
関連製品・関連技術
- 3DM-GQ7-GNSS/INS — GNSSを含む位置・速度・姿勢が必要な移動ロボットの候補です。
- 3DM-CV7-INS — LiDAR、カメラ、速度などの外部補助情報を取り込むINS構成の候補です。
- SensorConnect — 慣性デバイスの設定・計測・データ確認に利用します。
- センサフュージョンとEKF — IMUと外部観測を状態推定へ統合する考え方を整理します。
- IMUの取付・レバーアーム — ロボット座標系とセンサ取付位置・方向を合わせるポイントを整理します。
- IMUの時刻同期 — LiDAR・カメラ・GNSS等を同じ時間軸で扱う考え方を整理します。
設計時の確認項目
- 必要な出力:加速度・角速度・姿勢・速度・位置のどこまで必要か
- 更新レートと許容遅延
- 振動・衝撃・温度などの実機環境
- センサ取付方向、座標系、レバーアーム
- LiDAR・カメラ・GNSS等との時刻同期
- GNSSが使えない時間と、その間に利用できる補助情報
- ROS/コントローラ側で必要なインターフェース
関連する公開事例
- ROSでのSLAM・移動ロボット統合 — IMU・INSをROSのナビゲーションやSLAMへ統合する技術適用例です。
- 荒地走行ロボットの適応制御とGQ7オドメトリ — 不整地を走るロボットで慣性・オドメトリ情報を扱う公開例です。
- THEMISヒューマノイドロボットの姿勢安定化 — 姿勢安定化に慣性情報を利用する公開例です。
公開事例は公開一次情報を基にした参考例です。現在の対応製品、ROS環境、必要性能は実装条件ごとに確認します。