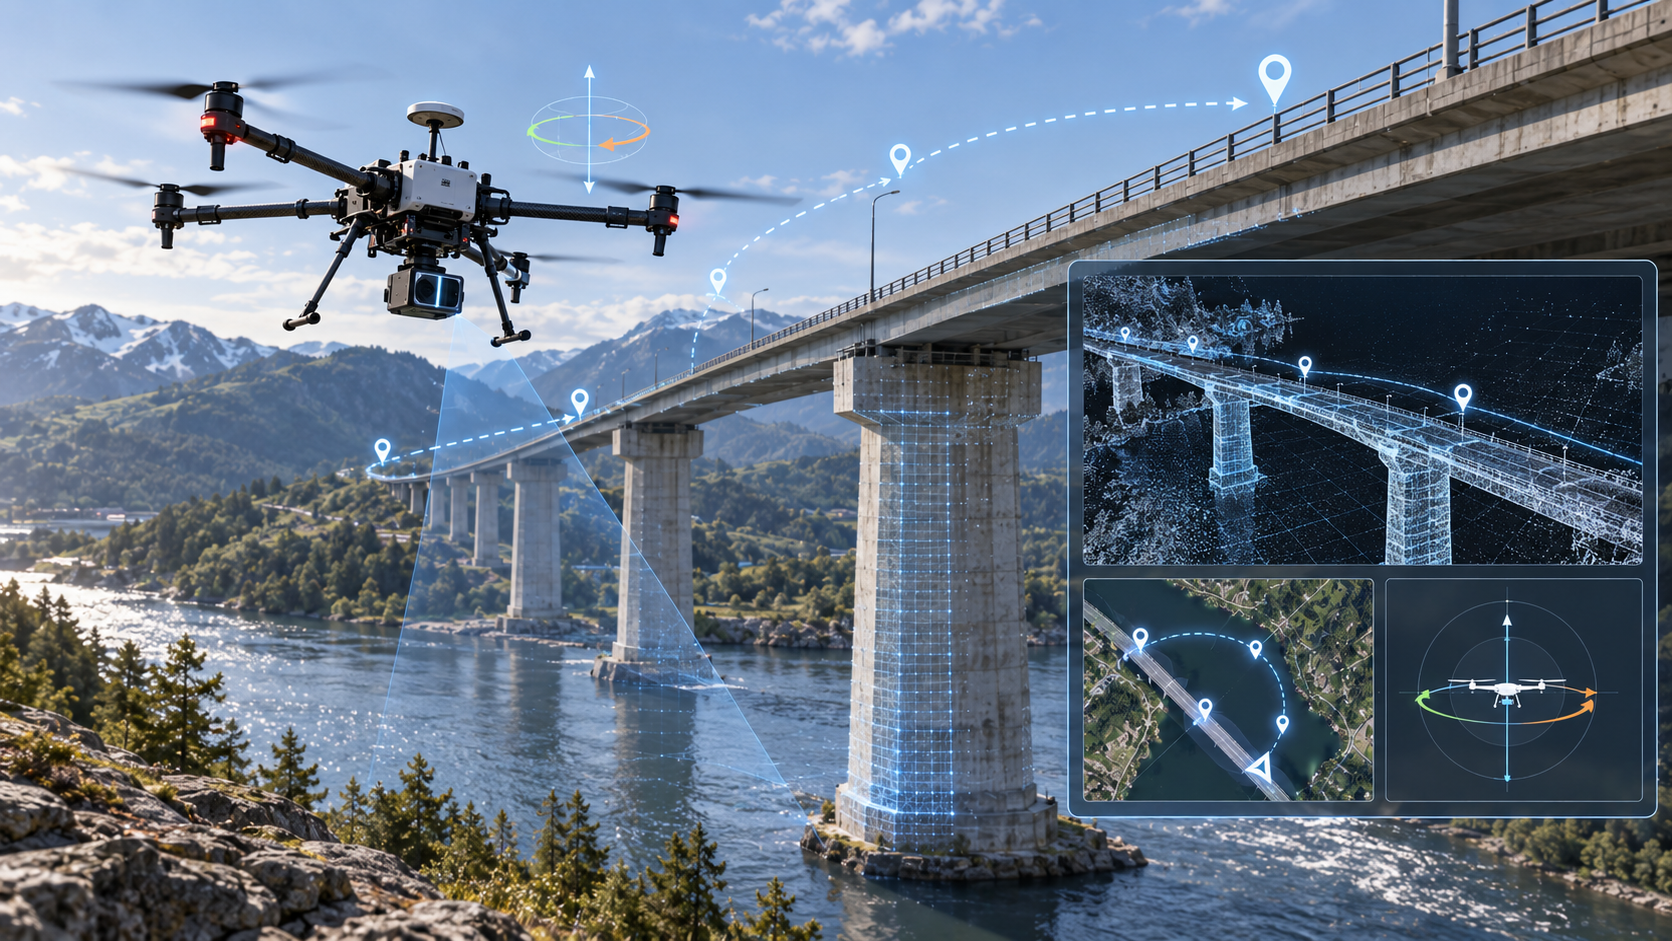
UAVでは、機体を安定して飛ばすための姿勢・角速度・加速度と、機体がどこを飛んだかを示す位置・速度を、用途に応じて組み合わせます。点検、測量、撮影、研究機などでは、飛行制御だけでなく、カメラやLiDARなどのペイロードへ正しい位置・姿勢・時刻を与えることも重要です。
UAVで慣性計測が担う役割
- 姿勢推定:ロール・ピッチ・ヨーを推定し、機体運動やペイロード姿勢を把握します。
- 短周期の運動計測:角速度・加速度を高い時間分解能で取得し、制御や後解析に利用します。
- 航法:GNSSと慣性情報を組み合わせ、位置・速度・姿勢を連続的に扱います。
- ペイロード補正:LiDAR、カメラ等のデータへ機体姿勢・位置を対応付けます。
- GNSS遮蔽への対応:一時的にGNSSが弱くなる場面では、慣性推定と利用可能な補助情報を組み合わせます。
代表的な構成
IMU / AHRS / GNSS-INS → 飛行制御・航法推定 → 機体状態に加え、測量・点検用途ではLiDAR/カメラ → 共通時刻・姿勢・位置 → 点群/画像/軌跡までを一つの計測系として考えます。
機体運動
IMU/AHRS/GNSS-INS
IMU/AHRS/GNSS-INS
ペイロード
LiDAR/カメラ
LiDAR/カメラ
共通基準
時刻・位置・姿勢
時刻・位置・姿勢
利用結果
飛行制御・点群・画像・軌跡
飛行制御・点群・画像・軌跡
飛行制御用データと測量・点検用ペイロードを、共通の位置・姿勢・時刻へ対応付けます。
飛行制御・航法
機体制御に必要な加速度・角速度・姿勢と、必要に応じてGNSS位置・速度を扱います。GNSS/INSの候補例として3DM-GQ7-GNSS/INS、外部補助情報を取り込むINSの例として3DM-CV7-INSがあります。必要なサイズ、質量、出力、インターフェース、精度条件から絞り込みます。
LiDAR・カメラを搭載する場合
測量や点検では、ペイロードのデータと機体の位置・姿勢を同じ時刻で対応付けます。PPS・GNSSタイムスタンプと取付角・レバーアームを先に設計すると、点群や画像の後処理で座標を合わせやすくなります。
GNSSが弱い場面
樹木、構造物、地形などでGNSS条件が悪くなる場合は、GNSS信号断中のINSの挙動を理解し、LiDAR、カメラ、速度等の外部補助を使えるか確認します。複数センサを統合する基本的な考え方はセンサフュージョンとEKFで説明しています。
関連製品・関連技術
- 3DM-GQ7-GNSS/INS — UAVで位置・速度・姿勢を一体で扱うGNSS/INS構成の候補です。
- 3DM-CV7-INS — LiDAR、カメラ、速度などの外部補助情報を取り込むINS構成の候補です。
- SensorConnect — 慣性デバイスの設定・計測・データ確認に利用します。
- IMUの時刻同期 — 飛行データとLiDAR・カメラを同じ時間軸で対応付けるポイントを整理します。
- 取付・レバーアーム — 機体、GNSSアンテナ、ペイロード間の位置・方向差を整理します。
- GNSS信号断中のINS — 樹木・構造物・地形などでGNSS条件が悪化したときの挙動を整理します。
- センサフュージョンとEKF — 慣性情報と外部観測を統合する基本的な考え方を整理します。
設計時に確認する項目
- 機体制御用か、測量・点検データの位置付け用か
- 必要な姿勢・位置・速度精度と更新レート
- サイズ、質量、消費電力、搭載スペース
- GNSSアンテナとIMU、カメラ、LiDARの取付位置
- GNSS遮蔽時間と利用できる外部補助情報
- 各センサの時刻同期方法
- 温度、振動、推進系からの外乱
関連する公開事例
- 遠隔実験対応の6ローターUAV研究基盤 — UAV研究プラットフォームで飛行・計測系を構成した公開例です。
- 森林内自律飛行UAVの探索・障害物回避 — GNSS条件が限定される環境で自律飛行を行う公開例です。
- DJI Matrice 100による配送ドローン飛行データ収集 — UAVの飛行データ取得・解析に関する公開例です。
公開事例は公開一次情報を基にした参考例です。現在の製品・構成・性能は、機体、ペイロード、飛行条件ごとに確認します。