公開情報の要約
この事例について
計測課題
採石場・草地・瓦礫・傾斜など路面条件が大きく変化する大型車で、周辺認識と車体運動を把握しながら安全な経路選択と車両制御を行うこと。
公開されている構成
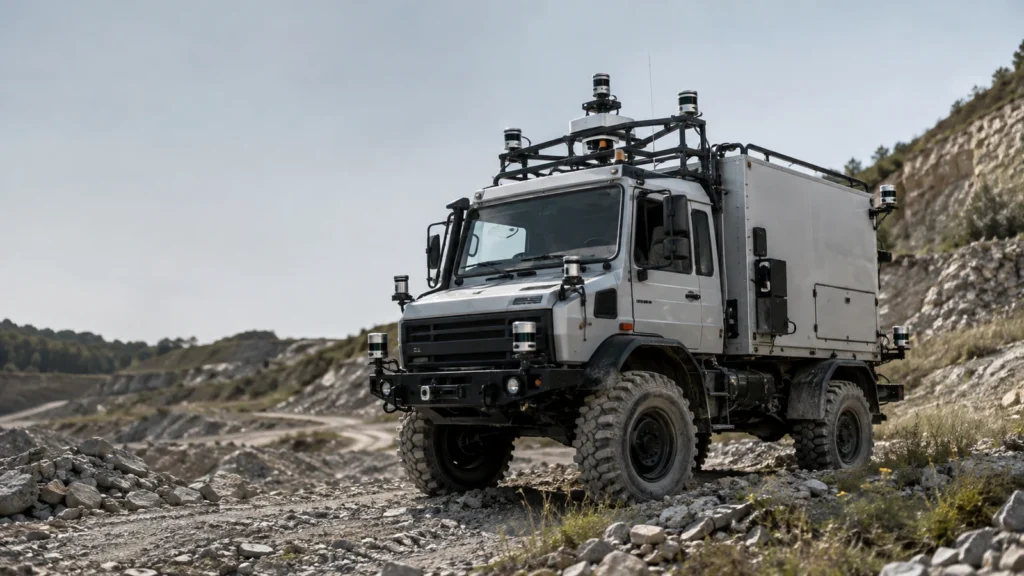
前後のZEDステレオカメラ2台、RealSense D435 2台、RoboSense RS-LiDAR-16、SICK LMS 511 2台、SICK TiM 561 2台、RoboSense RS-BPearl 2台、MicroStrain 3DM-GX5-25 IMU、u-blox NEO-7P GNSSを使用し、CANから車速・操舵・ギヤ等の車両情報を取得。差動ロック、ギヤ、タイヤ空気圧などの低レベル制御も含む構成です。
公開されている結果
シミュレーションと実環境試験を通じ、behavior-based navigationと安全・走破性に関わる低レベル制御を大型Unimogへ統合するアーキテクチャを評価しています。
原文記載製品・技術
3DM-GX5-25