公開情報の要約
この事例について
計測課題
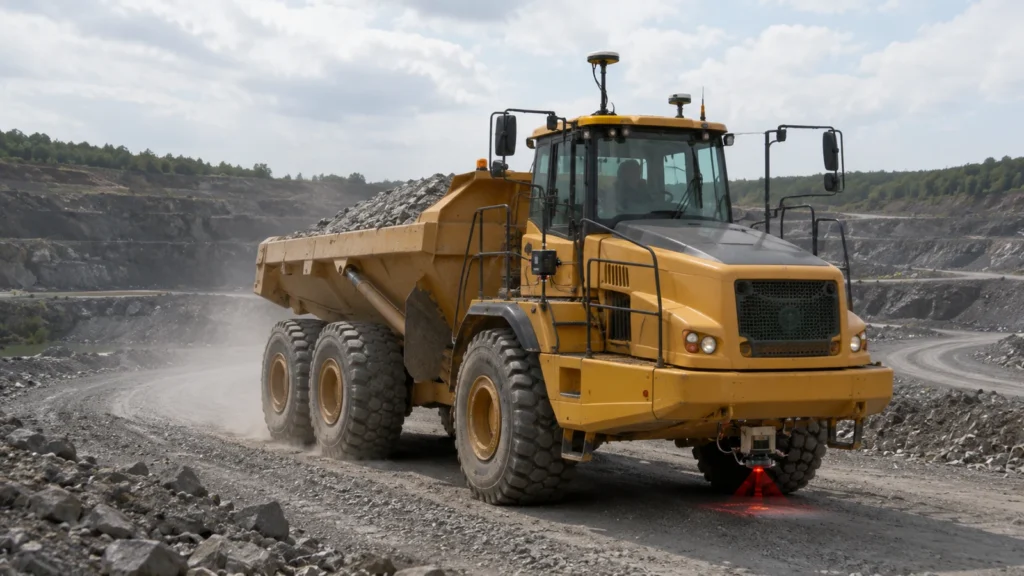
露天・坑内鉱山などでGNSSが長時間失われても、車両の慣性・速度情報からドリフトを抑え、運行管理に使える位置を維持すること。
公開されている構成
3DM-GX5-25 IMU、GNSS、光学式速度センサを車両へ搭載し、Unscented Kalman Filterで密結合。実車走行データにGNSS outageを与えて推定精度を評価しています。
公開されている結果
約190秒の走行試験で90秒のGNSS途絶を模擬し、平均位置誤差0.24 mを報告しています。GNSS不通期間でもIMU+速度情報で位置推定を維持できることを示しています。
原文記載製品・技術
3DM-GX5-25