公開情報の要約
この事例について
計測課題
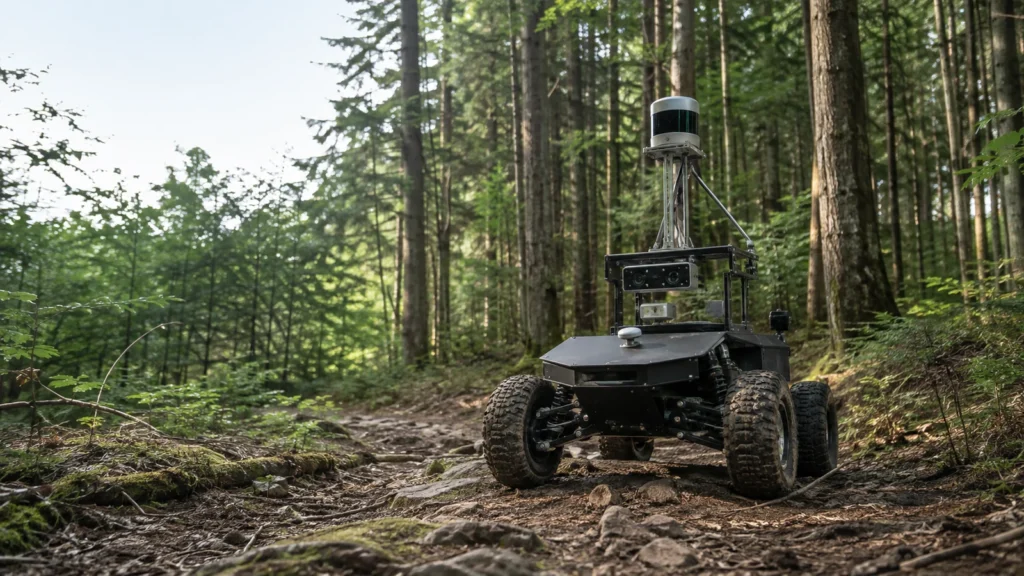
樹木による遮蔽、地面の凹凸、照明変化などで単一のセンサ方式が不安定になり得る森林環境で、自己位置推定を継続すること。
公開されている構成
UGV上のLiDAR・カメラ・慣性情報を用い、LiDAR-inertial odometryとvisual-inertial odometryを冗長に構成して自己位置推定を行います。公開資料から特定のMicroStrain製品型式は確認できません。
公開されている結果
異なる原理の自己位置推定系を組み合わせ、観測条件やセンサ状態が変化した場合のロバスト性を評価しています。
原文記載製品・技術
LiDAR/カメラ/慣性センサ(特定のMicroStrain型式の記載なし)