公開情報の要約
この事例について
計測課題
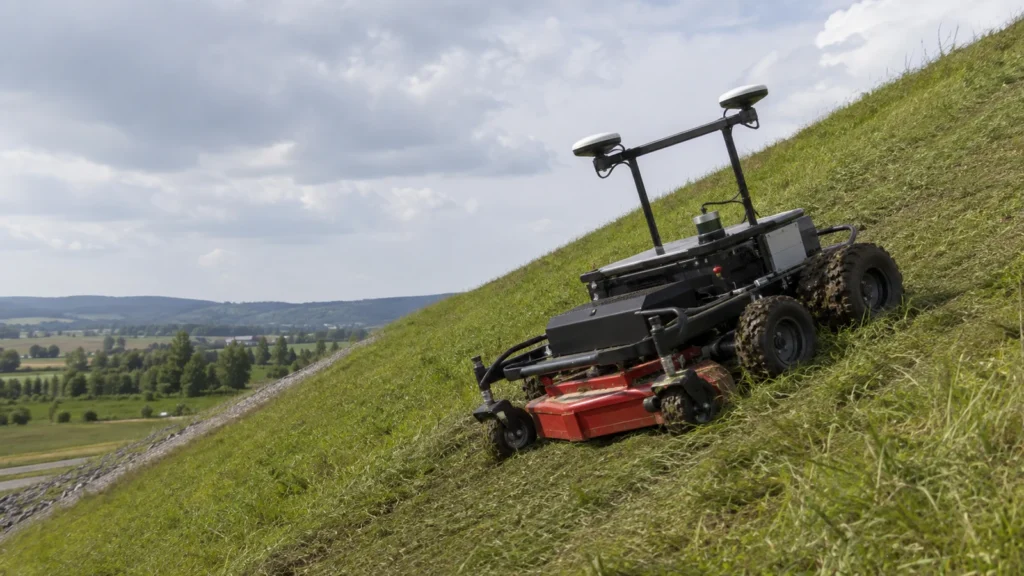
斜面で機体が大きくロール・ピッチする条件でも、GNSS方位と慣性姿勢を安定して取得し、芝刈り経路に対する横ずれを小さく保つこと。
公開されている構成
AJK600ロボットモアにdual-frequency GNSS compass、RTK GNSSとMicroStrain 3DM-GX5-45 IMUを搭載し、傾斜地での自律走行制御へ位置・姿勢情報を入力しています。
公開されている結果
GNSSコンパスの水平方位RMSEは0.58°、ロール/ピッチ45°未満の条件で姿勢誤差は1.5°以内、経路追従のcross-track RMSEは7.2 cmと報告されています。
原文記載製品・技術
3DM-GX5-45