公開情報の要約
この事例について
計測課題
複数ロボットが異なる時間・経路で走行した際に、重複領域を正しく対応付けられるよう、高精度な位置・姿勢とLiDAR/RGB-Dデータを同期して収集すること。
公開されている構成
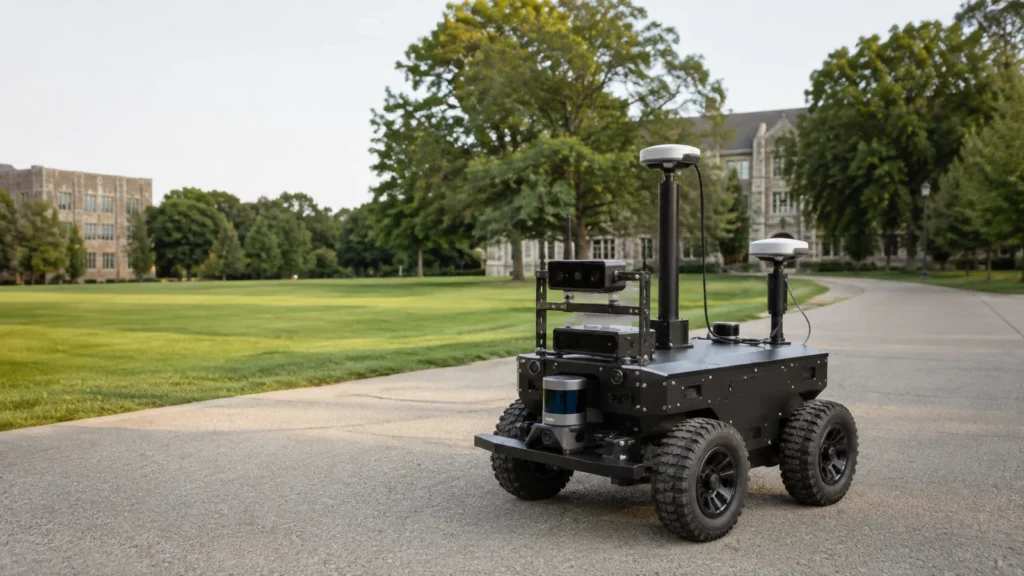
Ouster OS-64、Intel RealSense D455、MicroStrain 3DM-GQ7-GNSS/INS(400 Hz)、3DM-RTK Modem(2 Hz)等を搭載。2エリアで各4回の同期走行を行い、意図的な経路重複を設けています。
公開されている結果
Main Campusで合計約7.4 km、Kittredgeで約9.3 kmの複数走行データを収集し、マルチロボットのデータ関連付け・地図統合・自己位置推定を評価できるデータセットとして公開しています。
原文記載製品・技術
3DM-GQ7-GNSS/INS; 3DM-RTK Modem
製品状態について: 原文に記載された製品は、確認時点で現行製品として案内されています。