公開情報の要約
この事例について
計測課題
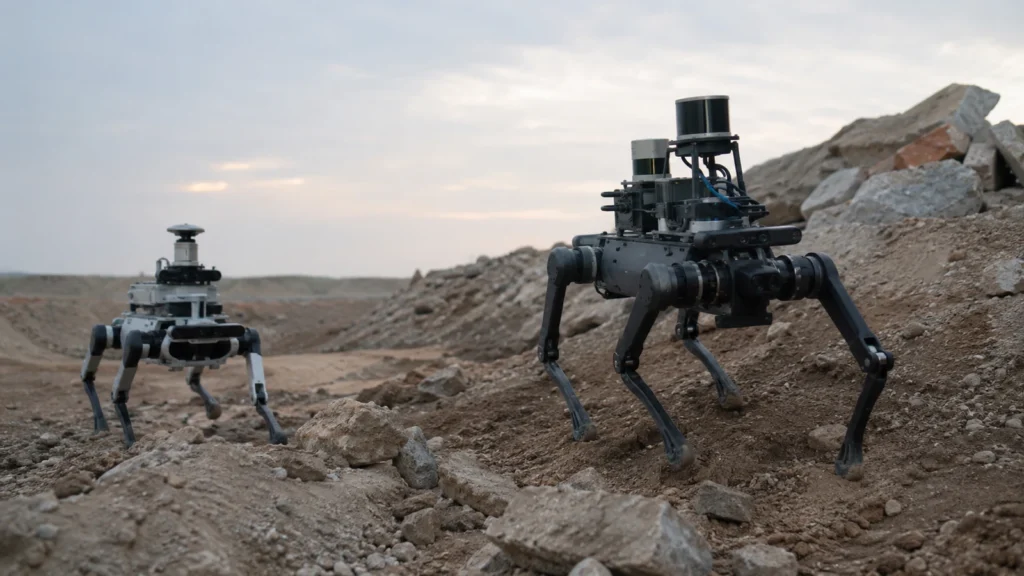
異なるセンサ構成を持つ複数ロボット間で、時間・位置・環境条件が変わってもデータ関連付けや自己位置推定を比較できる、同期されたマルチモーダルデータを構築すること。
公開されている構成
RGB/RGB-D/熱画像、LiDAR、GNSS等を搭載した四足歩行ロボットを使用し、Agent-AにMicroStrain 3DM-GX5-25、Agent-Bに3DM-GV7を搭載。複数セッションと昼夜条件でデータを取得しています。
公開されている結果
多様な地形と照明条件を含むマルチロボット・マルチセンサデータを公開し、ロボット間データ関連付け、位置推定、知覚アルゴリズムの比較評価に利用できるベンチマークを提供しています。
原文記載製品・技術
3DM-GX5-25; 3DM-GV7