公開情報の要約
この事例について
計測課題
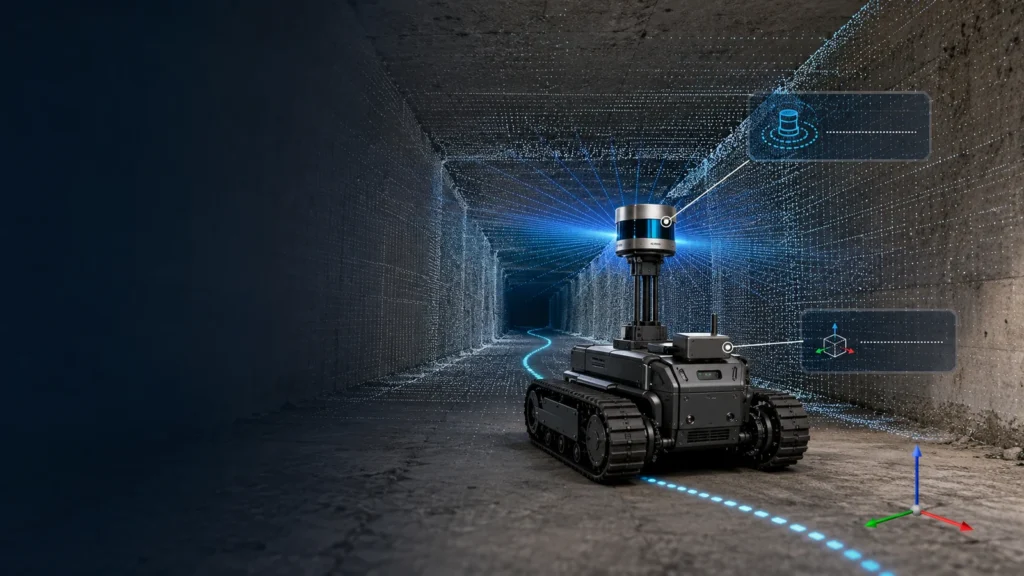
人が入りにくい暗渠を移動ロボットで点検するため、狭い空間を走行しながらLiDAR点群と機体運動を同期し、自己位置推定のずれを抑えて高密度3D地図を生成すること。
公開されている構成
PackBot 510にVelodyne VLP-16C 3D LiDAR、MicroStrain 3DM-GQ7、NVIDIA系オンボード計算機を搭載。ROS上でLIO-SAMを用いてLiDARとIMUを融合し、点群のリアルタイム生成・位置推定・ノイズ低減を行う構成です。
公開されている結果
UCF校舎の廊下と大空間で統合試験を行い、移動する人を含む環境の点群を生成できることを確認しています。一方、研究資料は暗渠内での検証がまだ必要であると明記しており、暗渠実証済みとはしていません。
原文記載製品・技術
3DM-GQ7
製品状態について: 原文に記載された製品は、確認時点で現行製品として案内されています。