取付方向とレバーアーム
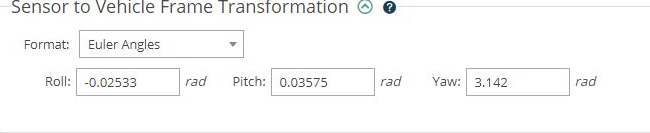
IMUの軸と車体軸が違う場合は、取付変換が必要です。GNSSアンテナが離れている場合は、レバーアームも設定します。
このページでわかること
- センサ軸と車体軸を区別
- 取付角とアンテナ位置を設定
- 既知姿勢・旋回で設定を確認
IMUの原点・X/Y/Z軸
Sensor frame → Vehicle / Nav frame
IMU原点 → GNSSアンテナ位置
取付角とレバーアームは異なる補正項目です。座標規約・許容範囲は使用する型式の現行マニュアルを基準にします。


取付ずれは推定誤差になる
センサ軸と車体軸のずれ、GNSSアンテナとセンサ原点の距離、符号や単位の誤りは推定結果へ影響します。取付後の実機確認まで含めて設計します。
取付変換とアンテナオフセット
型式に応じて取付姿勢変換、アンテナオフセット、2アンテナ基線等を設定できます。3DM-GQ7の2アンテナGNSS方位では、アンテナ間ベースライン0.25~5.0 mが示されています。
設定時の確認:アンテナオフセットはIMUの基準位置とGNSSアンテナの実際の位置関係を、製品の座標規約に従って設定します。許容範囲や座標定義は型式によって異なるため、3DM-GQ7以外を含め、使用する型式の現行マニュアルを基準に確認します。
取付設定の5項目
センサ座標
原点と各軸の正方向を確認します。
車体座標
機体・車両で使う座標系を定義します。
取付変換
センサ座標から車体座標への回転を設定します。
レバーアーム
センサ原点からGNSSアンテナまでの位置を設定します。
実機確認
既知姿勢・旋回で軸方向、符号、設定値を確認します。
取付補正の比較ポイント
比較するポイント
取付姿勢変換、アンテナオフセット、2アンテナ基線、座標規約を見ます。
MicroStrainの特長
型式に応じて取付変換やアンテナオフセット等を設定できます。
実運用での意味
理想位置へ設置できない場合でも、実際の取付幾何を設定へ反映できます。
条件:許容範囲・座標規約は型式ごとの現行マニュアルで確認します。未確認の固定値は使用しません。
取付幾何を推定へ正しく反映する
センサ座標と車体座標を最初に定義する
IMUのX・Y・Z軸が車体の前後・左右・上下と一致しない場合、取付姿勢の変換が必要です。符号や回転順序を間違えると、センサ自体が正常でも姿勢や加速度の解釈が変わります。設置図面と製品の座標規約を照合して設定します。
レバーアームは回転運動で影響が大きくなる
GNSSアンテナとIMU原点が離れていると、旋回時には両者の速度が同じではありません。アンテナ位相中心までの位置ベクトルを正しく設定することで、推定器が取付幾何を考慮できます。2アンテナGNSSを使う場合はアンテナ間の幾何も別に確認します。
設定後は既知運動で確認する
静止姿勢、直進、左右旋回など結果を予想できる運動で、軸方向、符号、姿勢変化を確認します。MicroStrain製品の取付変換やアンテナオフセット機能を使う場合も、設定値を入力しただけで完了とせず、実機の動きで妥当性を確認します。
実装・選定の確認手順
- センサ座標・車体座標・航法座標を定義する
- IMUとアンテナの実測位置を記録する
- 取付変換とレバーアームを設定する
- 既知姿勢・直進・旋回で符号と軸方向を確認する
この手順で整理すると、製品仕様だけでなく、実機の座標定義、取付角、アンテナ位置、符号・単位まで含めて、設定後に期待する運動が正しく再現できる構成かを確認できます。
選定前の確認事項
- センサ原点と軸表示
- 車体座標系
- アンテナ位相中心
- 回転方向・符号・単位
関連する技術情報
GQ7の2アンテナ配置とレバーアーム
3DM-GQ7の2アンテナGNSS構成では、アンテナ間ベースライン0.25~5.0 mの範囲を確認します。アンテナオフセットは、センサ原点からアンテナ位相中心までの位置をボディ座標で表します。符号・単位・軸定義を実装と一致させてください。
他製品では定義・設定範囲が異なるため、それぞれの現行マニュアルに従います。取付誤差やレバーアーム誤差が姿勢・位置推定へどう影響するかという因果関係で確認します。
関連情報: IMU・慣性センシング / IMU選定ガイド / 技術相談
取付幾何から設定を確認する
センサ位置、取付角、アンテナ位置を整理します。
座標系と取付変換を分けて確認する
レバーアームに加えて、Sensor Frame、Vehicle Frame、NED / ENUの関係を別記事で詳しく整理しています。